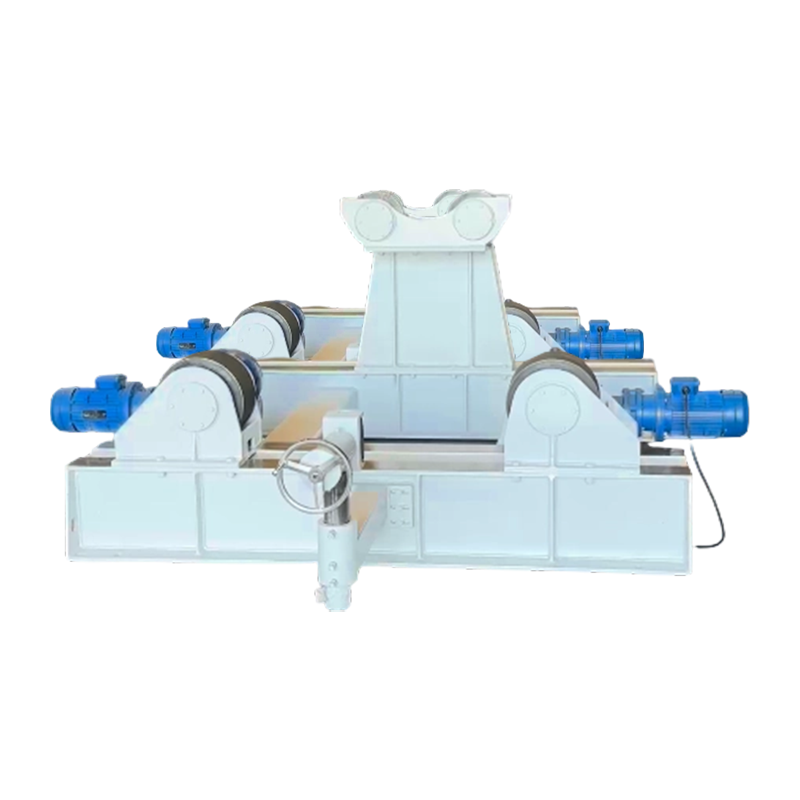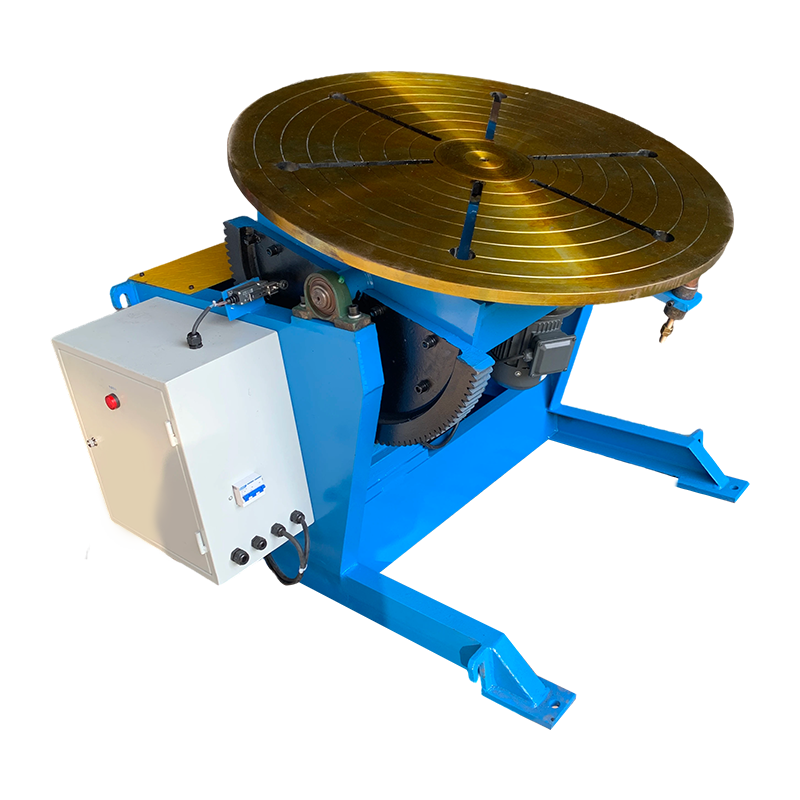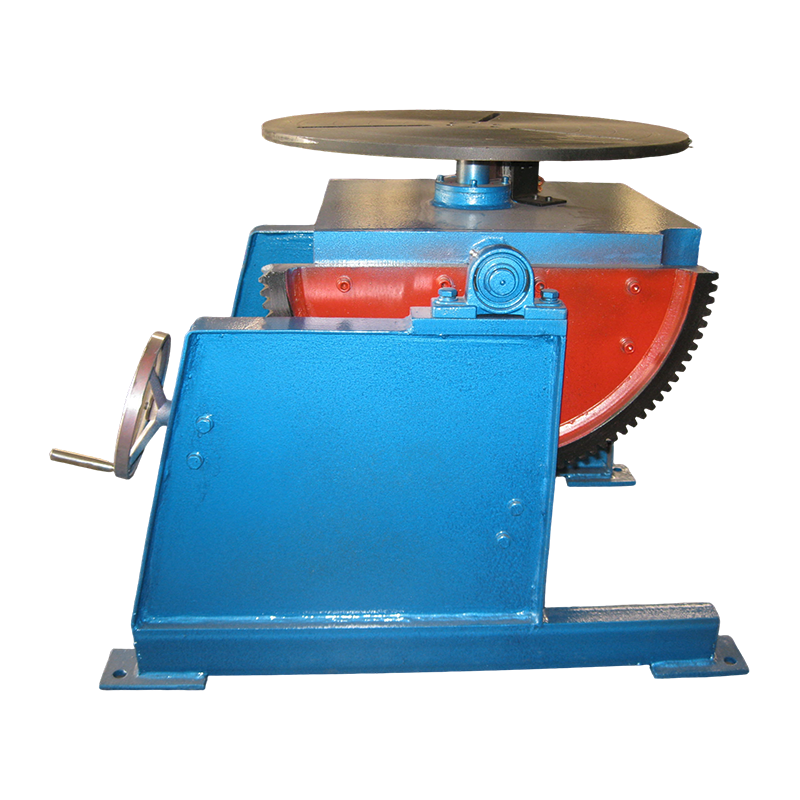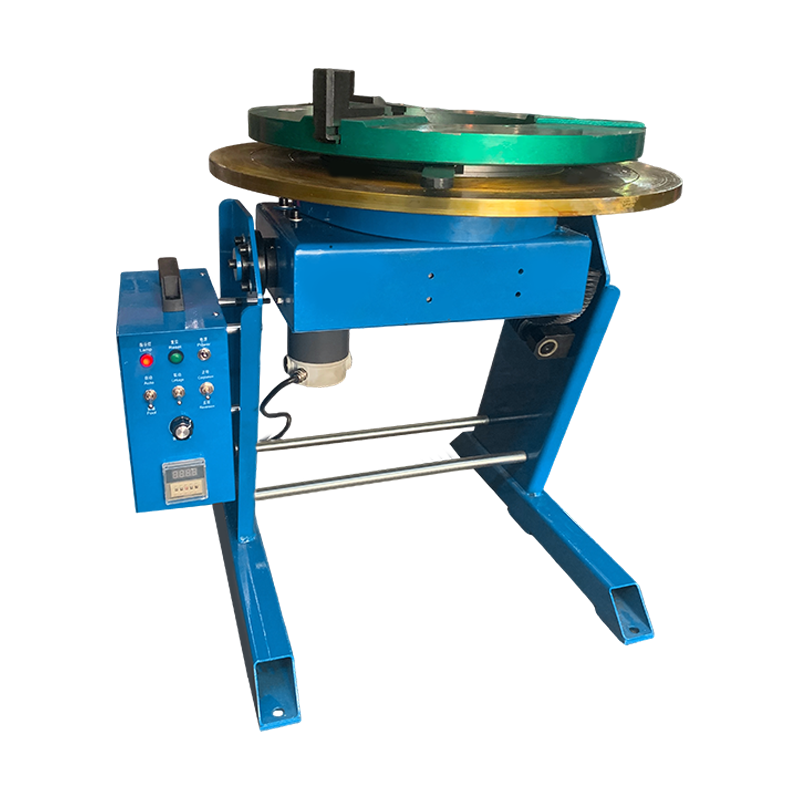
Robot hegesztő készülékek precíziós tervezésű munkamegfogó eszközök, amelyek a fém alkatrészeket pontos helyzetben rögzítik, megtalálják és megtámasztják, így a robothegesztőrendszer egységes, megismételhető hegesztési varratokat tud lerakni. Pontos rögzítés nélkül még a legfejlettebb hegesztőrobot is képes a céltól eltérő gyöngyöket, mérethibákat és költséges hulladékot termelni. Ez az útmutató elmagyarázza, hogyan működnek ezek a rögzítők, milyen típusok léteznek, és hogyan kell kiválasztani a megfelelőt a termelési környezethez.
Mik azok a robothegesztő készülékek?
A robothegesztő szerelvények a mechanikai interfészt jelentik a nyers munkadarab és a robot programozott hegesztési útvonala között. Egy lámpatest egy vagy több alkatrészt egy meghatározott, megismételhető helyen tart, így a robotfáklya minden ciklusban pontosan ugyanarra a pontra érkezik a háromdimenziós térben.
A lámpatest három alapvető feladatot lát el: helymeghatározás (az alkatrész elhelyezése ismert nullpontra), befogás (elmozdulás megakadályozása a hegesztési ív alatt), és támogató (ellenálló hegesztési deformációnak és termikus deformációnak). E három funkció bármelyikének meghibásodása közvetlenül hegesztési hibához vezet.
A nagy volumenű autóiparban, repülőgépgyártásban és nehézgépgyártásban, robothegesztő készülékek plusz-mínusz 0,1 mm-es tűrésekkel tervezték. Egy akár 0,5 mm-rel is rosszul elhelyezett alkatrész a varratperemet lenyomhatja a hézag középvonaláról, ami tökéletlen összeolvadást és szerkezeti gyengeséget okozhat.
Miért számítanak olyan sokat a robothegesztő készülékek?
A robothegesztő szerelvények az egyetlen legnagyobb változó, amely befolyásolja a hegesztési varrat konzisztenciáját egy automatizált cellában – hatásosabb, mint a robotmárka, a huzaltípus vagy a védőgáz kiválasztása.
Vegye figyelembe a számokat: egy tipikus hattengelyes hegesztőrobot képes megismételni a programozott útvonalat plusz-mínusz 0,05 mm pontossággal. Ha azonban a fixture plusz-mínusz 1,0 mm-es pozícióváltoztatást vezet be, a robot ismételhetőségi előnye teljesen elvész. A fehér karosszéria gyártásával kapcsolatos tanulmányok következetesen azt mutatják A robothegesztési hibák több mint 70%-a rögzítési problémákból származik , nem a robotprogramozástól vagy a fogyóeszközök minőségétől.
- Ciklusidő: A jól megtervezett szerelvények gyorsan be- és kirakodnak, minimalizálva a robot üresjárati idejét, és javítva az általános berendezés hatékonyságát (OEE).
- Első menet hozam: A konzisztens alkatrészelhelyezés kevesebb átdolgozási hurkot jelent. Azok az üzemek, amelyek nagy pontosságú berendezésekbe fektetnek be, rutinszerűen 98% feletti első menetes hozamról számolnak be.
- Kezelői biztonság: A megfelelően megtervezett szerelvények távol tartják a kezelő kezét a hegesztési zónától, olyan szerszámbilincsekkel, amelyek távolról vagy pneumatikusan aktiválódnak.
- Nyomon követhetőség: A modern lámpatestek integrálhatnak RFID-chipeket vagy vonalkód-leolvasókat, hogy naplózzák, melyik alkatrészszámot hegesztették, támogatva az ISO 9001 és az IATF 16949 minőségi rekordokat.
Hogyan működnek a robothegesztő készülékek?
A robothegesztő berendezés úgy működik, hogy létrehoz egy rögzített koordináta-referenciát – úgynevezett nullapontot –, majd a munkadarabot ehhez a nullaponthoz rögzíti, mielőtt a robot elkezdi a hegesztési programot.
1. lépés: Alkatrész betöltés és helymeghatározás
A kezelő vagy egy automatizált anyagmozgató rendszer az alkatrészt az X, Y és Z helyzetét meghatározó csapok, fészekblokkok vagy V-tömbök elé helyezi. A megfelelően megtervezett lokátorok korlátozzák mind a hat szabadságfokot: három transzlációs és három forgási fokozatot.
2. lépés: Befogás
Miután beült, pneumatikus vagy hidraulikus bilincsek kapcsolódnak be, hogy az alkatrészt szilárdan a megfelelő helyzetben tartják. A 80-100 psi nyomáson működő pneumatikus bilincsek 500-2000 Newton szorítóerőt tudnak kifejteni 0,5 másodperc alatt. A bilincs kialakítása nem akadályozhatja meg a robotpisztoly megközelítési útvonalát vagy a védőgáz burkot a hegesztőmedence körül.
3. lépés: Hegesztés végrehajtása
Rögzített alkatrész mellett a robot végrehajtja a tárolt hegesztési programot. Mivel az alkatrész minden ciklusban ugyanabban a helyzetben van, a robotnak nem kell a kötést keresnie – egyszerűen követi a betanított utat. Ezt néha úgy hívják fix pályás hegesztés és a robothegesztés leggyorsabb és leggazdaságosabb módja.
4. lépés: Kirakás és visszaállítás
A hegesztési ciklus befejezése után a bilincsek kioldódnak, és a kész szerelvényt eltávolítják. A lámpatest visszaáll a következő részhez. A nagysebességű vonalakon ez a teljes betöltési-hegesztési-ürítési ciklus 30-90 másodperc alatt fejeződik be.
Milyen típusú robothegesztő készülékek állnak rendelkezésre?
A robothegesztő készülékeknek öt fő kategóriája létezik, amelyek mindegyike az alkatrészgeometria, a gyártási mennyiség és a költségvetés eltérő kombinációjára van optimalizálva.
1. Dedikált kemény szerszámos rögzítők
Az egyetlen cikkszámra készült, dedikált szerelvények acél- vagy alumíniumlemezből készülnek, precíziós furatokkal és integrált pneumatikus bilincsekkel. Ezek biztosítják a legnagyobb pontosságot (plusz-mínusz 0,1 mm elérhető) és a leggyorsabb ciklusidőt. A kompromisszum a magas előzetes költség – egy komplex, dedikált szerelvény 15 000 és 80 000 dollár között mozoghat – és nulla rugalmasság a többi rész esetében.
2. Moduláris hegesztőkészülékek
A moduláris rendszerek egy rácsmintás alaplemezt használnak (jellemzően 50 mm-es vagy 100 mm-es osztásközönként), szabványos elemblokkokkal – ütközők, támasztékok, bilincsek és szöglemezek –, amelyek a rácsba csavaroznak. Ezek a lámpatestek hetek helyett órák alatt átkonfigurálhatók a különböző részekhez. Ideálisak munkáknál és kis-közepes volumenű gyártásnál, ahol több alkatrészcsalád osztozik ugyanazon a robotcellán.
3. Csavarcsonk és pozícionáló szerelvények
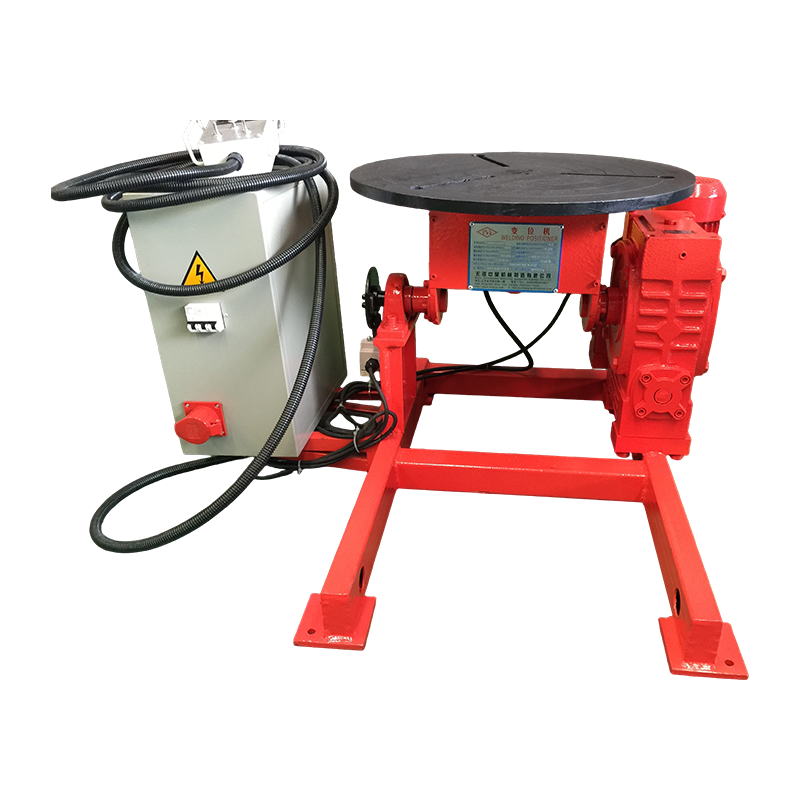
A többoldali hegesztést igénylő szerelvények esetében egy csonka (kéttengelyes) vagy szervopozicionáló (egy-három tengely) elforgatja a szerelvényt a hegesztési ciklus során, új csatlakozási felületeket hozva a robot elé anélkül, hogy egy második robotra vagy kézi áthelyezésre lenne szükség. A hegesztési pozicionáló 20-40%-kal csökkentheti a teljes ciklusidőt összetett szerelvényeknél, mivel nincs szükség az alkatrészek kézi átfordítására.
4. Lemezjátszó (indexelő) szerelvények
A forgótányér-rögzítés két vagy több szerszámkészletet tartalmaz egy forgó asztalon. Amíg a robot az egyik állomáson hegeszt, a kezelő a másik alkatrészt betölti a másik állomásra. Ez drámaian megnöveli a robot ívbekapcsolási idejét – gyakran 50%-ról 85%-ra –, mivel a robot soha nem várja meg a be- és kirakodás befejezését.
5. Rugalmas adaptív rögzítők
A nagy keverékű, kis térfogatú környezetekben megjelenő adaptív rögzítők szervohajtású csapokat vagy újrakonfigurálható bilincstömböket használnak, amelyek automatikusan alkalmazkodnak minden bejövő alkatrészváltozathoz. Látórendszerrel vagy lézerszkennerrel kombinálva, amely a hegesztés megkezdése előtt ellenőrzi az alkatrész helyzetét, ezek a rendszerek több tucat cikkszámot képesek kezelni kézi váltás nélkül.
Robothegesztő szerelvénytípusok összehasonlítása
| Rögzítés típusa | Pontosság | Rugalmasság | Előzetes költség | Legjobb alkalmazás |
|---|---|---|---|---|
| Dedikált kemény szerszámok | /- 0,1 mm | Nagyon alacsony | 15 000 - 80 000 dollár | Nagy volumenű egyrészes |
| Moduláris | /- 0,3 mm | Magas | 5000-25000 dollár | Álláskereskedések, prototípus készítés |
| Futócsavar / Pozícionáló | /- 0,15 mm | Közepes | 20 000 - 100 000 dollár | Többoldalas hegesztések |
| Lemezjátszó (indexelés) | /- 0,2 mm | Alacsony | 10 000 - 50 000 dollár | Magas arc-on time priority |
| Rugalmas adaptív | /- 0,2 mm | Nagyon magas | 50 000 - 200 000 dollár | Magas-mix, low-volume |
1. táblázat: A robothegesztő készülék típusainak összehasonlítása pontosság, rugalmasság, költség és javasolt alkalmazás szerint.
Hogyan tervezzünk hatékony robothegesztő készülékeket
A hatékony robotizált hegesztőberendezés-tervezés a hegesztési kötés geometriájának, a robot hatókörének és a munkadarab anyagának termikus viselkedésének alapos megértésével kezdődik.
Fáklya hozzáférés és kiürítés
A szerelvényben minden bilincset, támaszt és szerkezeti elemet úgy kell elhelyezni, hogy a robotpisztoly - beleértve a nyakát és a huzalvezetékét is - ütközés nélkül elérje a kívánt szögben minden hegesztési kötést. A lámpatest-tervezők általában 3D CAD-szimulációt használnak a pisztoly hézagának ellenőrzésére a teljes hegesztési útvonalon a fizikai szerszámok megépítése előtt. A 25 mm-es minimális hézag a pisztolytest körül általános kiindulási pont az iparban.
Hegesztési torzítás szabályozása
A hegesztés során fellépő hő hatására a fém kitágul, majd lehűlés közben egyenetlenül összehúzódik, ezt a jelenséget hegesztési varrattorzulásnak nevezik. A szerelvényeknek előre kell látniuk ezt a mozgást, és vagy vissza kell szorítaniuk azt – az alkatrész befogásával, amíg az 200 Celsius fok alá nem hűl –, vagy előre kompenzálniuk kell az alkatrész helyzetének szándékos eltolásával a hegesztés előtt. A réz támasztórudakat vagy a vízhűtéses rögzítőelemeket magas hőmérsékletű alkalmazásokban használják a hőterhelés kezelésére.
Anyag kiválasztása a rögzítő kerethez
A rögzítési alap és a fő szerkezeti elemek jellemzően acéllemezből, öntöttvasból vagy szerkezeti alumíniumból készülnek, az alkalmazási súlytól és a szükséges merevségtől függően. Az acél biztosítja a legjobb méretstabilitást termikus ciklus alatt, de nehéz és lassabban megmunkálható. Az alumínium könnyebb és gyorsabban megmunkálható, de időnként ismételt tanúsítást igényelhet, mivel tartós szorító terhelés hatására hajlamosabb a kúszásra.
Ismételhetőség ellenőrzése
Új előtt robot hegesztő berendezés gyártásba kerül, azt koordináta mérőgéppel (CMM) vagy hordozható lézeres nyomkövetővel kell validálni. A szerelvényt legalább 30-szor fel kell tölteni és le kell tölteni, és minden ciklus után meg kell mérni az alkatrész helyzetét. Az autóipari ellátási lánc jóváhagyásához általában 1,67-es vagy magasabb folyamatképességi index (Cpk) szükséges minden kritikus dimenzióban.
A robothegesztő készülékek általános alkalmazásai az iparban
A robothegesztő szerelvényeket gyakorlatilag minden olyan gyártási ágazatban alkalmazzák, amely fémillesztéssel foglalkozik, de a tervezési követelmények iparágonként jelentősen eltérnek.
| Ipar | Tipikus rész | Kulcs rögzítési követelmény | Előnyben részesített rögzítési típus |
|---|---|---|---|
| Autóipar | Fehér karosszéria panelek, segédkeretek | Magas volume, tight tolerance | Dedikált kemény szerszámok |
| Repülőgép | Szerkezeti konzolok, üzemanyag szerelvények | Rendkívül szűk tűréshatár, teljes nyomon követhetőség | Dedikált pozicionáló |
| Nehéz berendezések | Gémkarok, keretek, vödrök | Magas clamping force, large envelope | Futócsavar / pozicionáló |
| Hajóépítés | Hajótestszelvények, csőtartók | Nagy része szállás | Moduláris / gantry-mounted |
| Általános gyártás | Vegyes családok | Gyors váltás | Moduláris / adaptive |
2. táblázat: Robothegesztőberendezés-alkalmazások iparágonként, beleértve a tipikus alkatrészeket, a legfontosabb követelményeket és az előnyben részesített szerelvénytípusokat.
Mi okozza a robothegesztő készülékek meghibásodását?
A lámpatest meghibásodásának leggyakoribb oka a helymeghatározó felületek kopása, a pneumatikus rendszer leromlása és magának a lámpatest keretének hőtorzulása.
- Kereső kopás: Az edzett acél rögzítőcsapok a nagy ciklusú lámpatestekben 0,01-0,05 mm-rel kophatnak 100 000 ciklusonként. A kopott helymeghatározó lehetővé teszi az alkatrész pozíciójának fokozatos eltolódását, lassú eltolódást okozva a hegesztési minőségben, amelyet nehéz észlelni rendszeres CMM-ellenőrzések nélkül.
- A bilincs tömítésének romlása: A pneumatikus bilincs tömítések idővel leromlanak, csökkentve a szorítóerőt. Az a bilincs, amely nem tartja szilárdan az alkatrészt, lehetővé teszi a mikromozgást a hegesztési ív alatt, ami egyenetlen peremszélességet és esetleges fúziós hibákat eredményez.
- Hegesztési fröccsenés felhalmozódása: A kifröccsenés a helymeghatározó felületeken hamis alappontként működik, és az alkatrészt a tervezett Z helyzete fölé emeli. A magas fröcsköléses folyamatokban, például a fröccsenésgátló bevonat nélküli rövidzárlatos MIG-nél, a lokátorokon egy műszakon belül felgyülemlik a fröcskölés.
- Termikus kerékpáros fáradtság: A szerelvénykeret ismételt felfűtése és hűtése – különösen olyan magas hőmérsékletű eljárásoknál, mint a GMAW vagy PAW – halmozott méreteltolódást okozhat. A 200 Celsius fok feletti előmelegítésű részeknek kitett szerelvényeket negyedévente ellenőrizni kell, hogy nem torzulnak-e.
A robothegesztő készülékek hosszú élettartamú karbantartása
A strukturált megelőző karbantartási program a legköltséghatékonyabb módja annak, hogy megóvjuk a robothegesztő szerelvényekbe fektetett befektetéseket, és megőrizzük a hegesztési minőséget az idő múlásával.
- Naponta: Tisztítsa meg a rögzítőcsapokat és a fészek felületeit kefével és sűrített levegővel. Minden műszak előtt vigyen fel fröccsenésgátló spray-t a szabadon lévő szerszámfelületekre a hegesztési zóna közelében.
- Hetente: Ellenőrizze a pneumatikus bilincs működtető erejét kézi erőmérővel. Vizsgálja meg a levegővezetékeket és a szerelvényeket szivárgás szempontjából. Győződjön meg arról, hogy az összes bilincs eléri a teljesen nyitott és teljesen zárt helyzetet a specifikáción belül.
- Havi: Mérje meg a kritikus lokátor méreteit kalibrált mérőeszköz vagy CMM segítségével. Dokumentálja az eredményeket és a trendet az alapvonalhoz képest. Cseréljen ki minden olyan lokátort, amely 0,1 mm-nél nagyobb kopást mutat a névleges értéktől.
- Évente: Teljes szerelvény bontás, tisztítás és ellenőrzés. Lézeres nyomkövető vagy CMM segítségével igazolja újra a rögzítőelem pontosságát az eredeti tervrajzokhoz képest. Proaktívan cserélje ki az összes pneumatikus tömítést.
Gyakran ismételt kérdések a robothegesztő készülékekkel kapcsolatban
Mi a különbség a hegesztőberendezés és a hegesztőgép között?
A hegesztő berendezés megkeresi és rögzíti az alkatrészt egy rögzített, ismételhető pozícióba – a robot vagy hegesztő mindig az alkatrészhez érkezik. A hagyományos használat során a hegesztőgép magát a hegesztőszerszámot is a kötés mentén vezeti. A robothegesztésben a megkülönböztetés nagyrészt megszűnt, mert a robot saját útmutatást ad; a "fixture" kifejezés most mindkét funkcióra szabványos.
Mennyi ideig tart egy robothegesztő berendezés tervezése és megépítése?
Egy közepesen összetett, dedikált berendezés esetében a tipikus idővonal 8-16 hét a tervezés kezdetétől a robotcellába történő beszerelésig. Ez 3-4 hét CAD-tervezést, 2-4 hét megmunkálást és gyártást, valamint 2-4 hét összeállítást, hibakeresést és képességellenőrzést foglal magában. A moduláris lámpatestek összeszerelése és érvényesítése 1-3 hét alatt lehetséges.
Használható ugyanaz a robothegesztő berendezés különböző robotokkal?
Igen, feltéve, hogy a fixture szabványos interfészlapra van szerelve, és a robotcellát a robotcsere után újrakalibrálják a fixture nullaponthoz. Előfordulhat, hogy a hegesztési programot is újra kell tanítani, vagy át kell alakítani az új robot koordinátarendszerére. A több roboton keresztüli konzisztens rögzítési dátum használata jelentősen leegyszerűsíti az átállást.
Milyen anyagokból készülnek a robothegesztő készülékek?
A szerkezeti keretek jellemzően lágyacéllemezből vagy szerkezeti acélcsőből készülnek. A rögzítőcsapok és a kopófelületek edzett szerszámacélból készülnek (általában minimum 60 HRC), hogy ellenálljanak a kopásnak. Egyes lámpatestek öntöttvas alapokat használnak a kiváló rezgéscsillapítás érdekében. Az űrhajózási alkalmazásokban az Invar ötvözetet rendkívül nagy pontosságú lámpatestekhez használják közel nulla hőtágulási együtthatója miatt.
Hogyan befolyásolja egy robothegesztő berendezés a ciklusidőt?
A lámpatest kialakítása kétféleképpen befolyásolja közvetlenül a ciklusidőt. Először is, a be- és kirakodás sebessége attól függ, hogy milyen hatékonyan lehet hozzáférni a lámpatesthez, és milyen gyorsan működnek a bilincsek – a rosszul megtervezett szerelvények ciklusonként 15-30 másodpercet adnak hozzá. Másodszor, a forgótányér-rögzítés lehetővé teszi a hegesztés közbeni terhelést, ami csaknem megkétszerezheti a hatékony áteresztőképességet azáltal, hogy a robot folyamatosan hegeszt, nem pedig az alkatrészcserére vár.
Milyen szerepet játszik a szimulációs szoftver a lámpatest tervezésében?
Az offline programozás (OLP) és a robotszimulációs szoftver lehetővé teszi a mérnökök számára, hogy importáljanak egy 3D-s rögzítőelem-modellt, virtuálisan programozzák a teljes hegesztési útvonalat, és ellenőrizzék a pisztoly ütközését a készülékkel, mielőtt bármilyen fizikai szerszámot megépítenek. Ez a virtuális érvényesítési folyamat képes kiküszöbölni az ütközéssel kapcsolatos tervezési változások 80-90%-át, amelyeket egyébként csak a fizikai üzembe helyezés során fedeznének fel, jelentős időt és költséget takarítva meg.
Alkalmasak a robothegesztő készülékek alumínium hegesztésre?
Igen, de az alumínium hegesztőberendezések további tervezési megfontolást igényelnek. Az alumínium magas hővezető képessége azt jelenti, hogy a hő gyorsan eloszlik, így a lámpatestek nem működhetnek túlzott hőelnyelőként, amely nem teljes fúziót okoz. A szorítóerőket is gondosan ellenőrizni kell, hogy elkerüljük a puha alumínium felületek megjelölését. A réz vagy eloxált alumínium támasztórudak előnyben részesítendők az acéllal szemben az alumínium hegesztési kötések közelében, hogy megakadályozzák a szénszennyeződést és minimalizálják a hegesztési fröccsenés tapadását.
Utolsó ötlet: Miért kifizetődő a minőségi robothegesztőberendezésekbe való befektetés?
A jól megtervezett robothegesztő berendezés nem költséghely – ez a hegesztési minőség, az áteresztőképesség és a robotberuházás megtérülésének alapja.
Vegyünk egy egyszerű számítást: ha egy robotcella műszakonként 400 szerelvényt gyárt, és egy rosszul megtervezett berendezés 2%-os átdolgozási arányt okoz, akkor ez 8 műszakonkénti kézi korrekciót igénylő összeállításnak felel meg. Összeállításonként 50 dolláros átlagos átdolgozási költség mellett az éves utómunkálati költség körülbelül 104 000 dollár. A 30 000 dollárba kerülő berendezés-frissítés kiküszöböli, hogy az utómunkálatok kevesebb, mint négy hónap alatt megtérüljenek.
A legmagasabb robottermelékenységet elérő iparágak – első osztályú autóipari beszállítók, repülőgépgyártók és nehézgépgyártók – egyetlen közös gyakorlatot követnek: robothegesztő készülékek olyan precíziós műszerek, amelyek ugyanolyan mérnöki figyelmet és karbantartási fegyelmet érdemelnek, mint maguk a robotok. A megfelelő készüléktípus kiválasztása, alapos pisztoly hozzáférési szimulációval történő tervezése, a Cpk szabványok szerinti validálása és ütemezett karbantartása a legbiztosabb út a konzisztens, kiváló minőségű automatizált, méretarányos hegesztéshez.