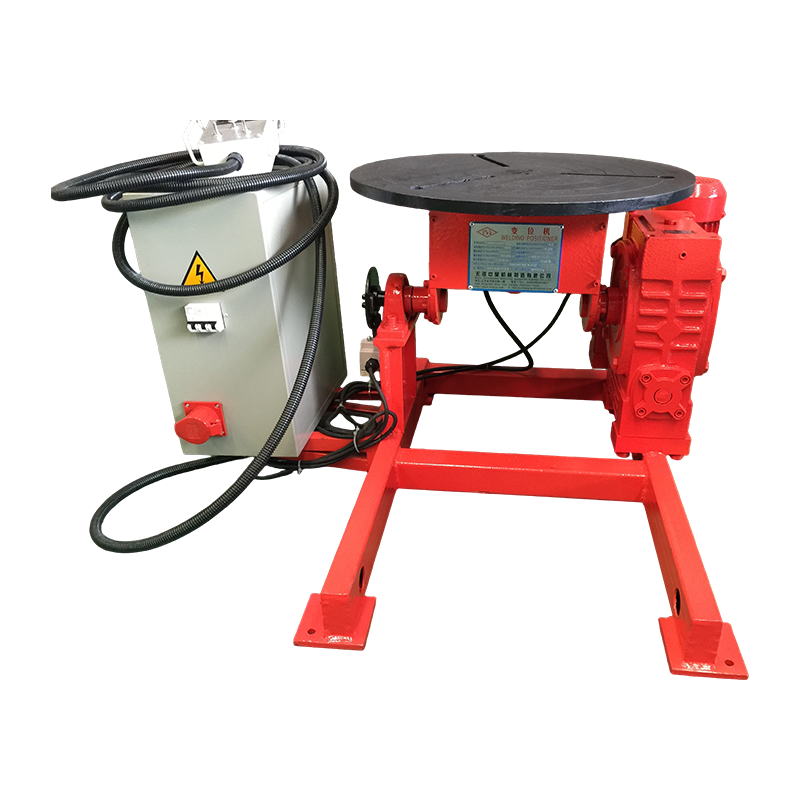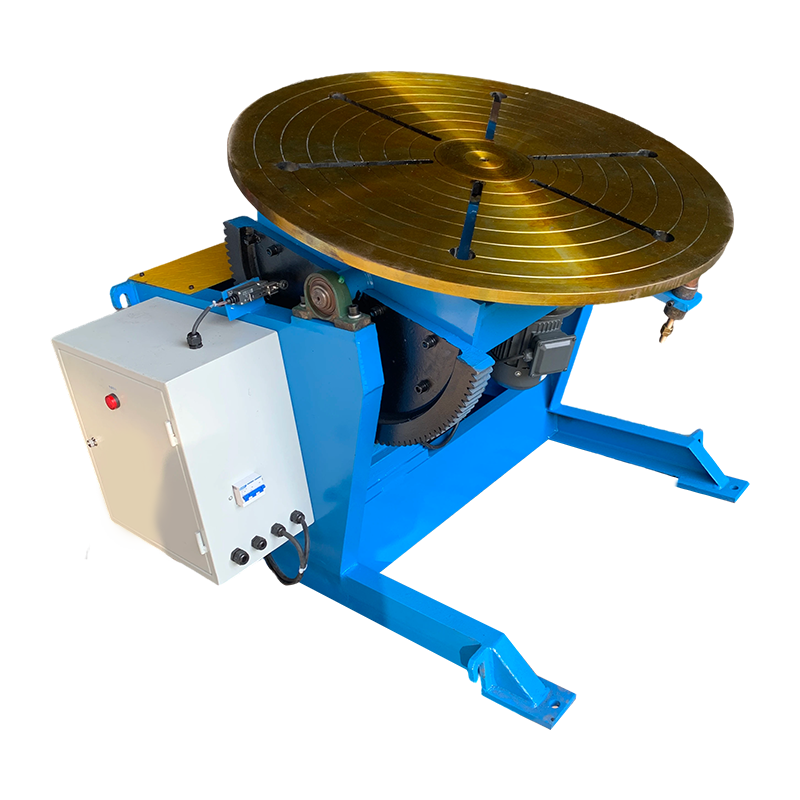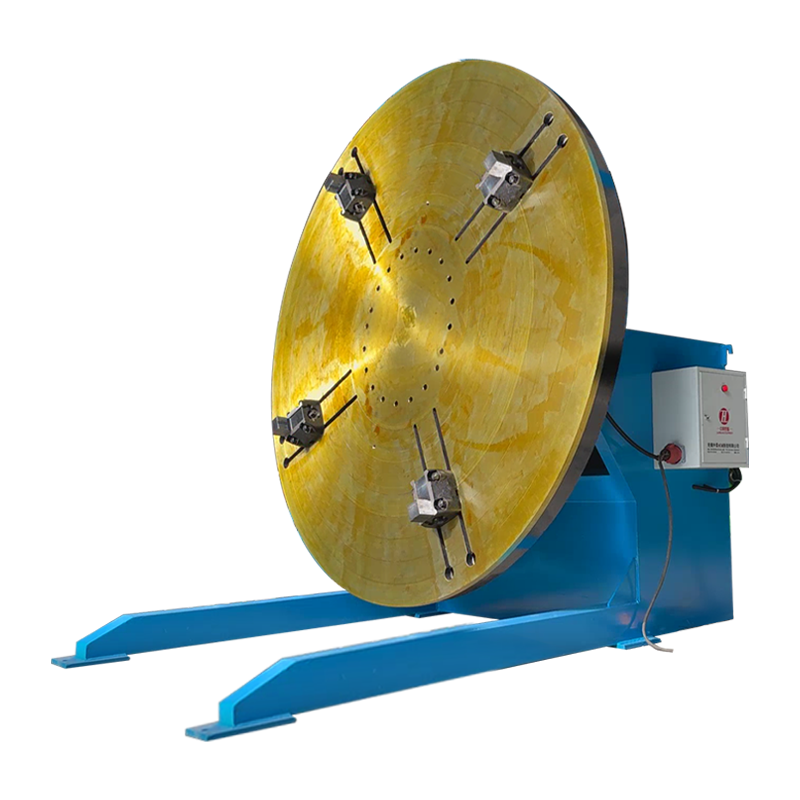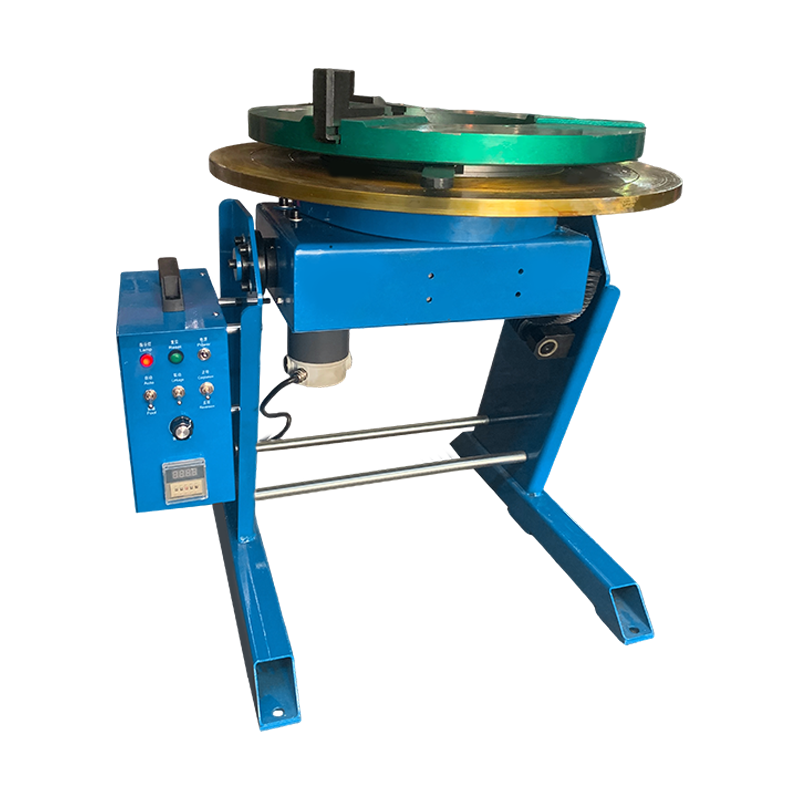
Robot hegesztő pozícionálók javítja a hegesztési minőséget és a kimeneti hatékonyságot a munkadarab folyamatos áthelyezésével, így a hegesztőrobot mindig az optimális sík vagy vízszintes helyzetben működik, kiküszöbölve a fej feletti és függőleges áthaladásokat, amelyek rontják a behatolást és a perem konzisztenciáját. Gyakorlatilag a robot-pozicionálókat integráló gyártók 20–40%-os ciklusidő-csökkenésről és 0,1%-os hibaarányról számolnak be – szemben a kézi hegesztési műveletek 2–5%-ával.
Ez az útmutató bemutatja, hogyan működnek a robothegesztő pozícionálók, milyen típusok állnak rendelkezésre, hogyan válasszuk ki a megfelelő konfigurációt, és milyen mérhető eredményeket várhat el egy megfelelően integrált rendszertől.
Hogyan működnek a robothegesztő pozícionálók
A robothegesztő pozicionáló egy motoros szerkezet, amely a munkadarabot a hegesztőrobottal összehangolt irányítás mellett forgatja, dönti vagy billenti, így biztosítva, hogy minden hegesztési kötés a lerakáshoz ideális szögben álljon. Ahelyett, hogy a robotkarnak nehezen elérhető helyzetekbe kell csavarodnia, a pozicionáló a kötést a robothoz hozza – megtartva a lapos vagy enyhén ferde orientációt, amely teljes áthatoló varratokat eredményez konzisztens peremgeometriával.
A pozicionáló megosztott I/O vagy terepi busz protokollon keresztül kommunikál a robotvezérlővel – jellemzően EtherCAT, DeviceNet vagy PROFINET – lehetővé téve a mozgás teljes szinkronizálását. Amikor a robot befejez egy hegesztést az egyik oldalon, jelez a pozicionálónak, hogy indexelje az alkatrészt a következő csatlakozási pozícióba, miközben a robot visszaállítja a pisztolyt. Ez az összehangolt átadás teljesen kiküszöböli a kézi áthelyezési időt.
A legmodernebb robothegesztő pozícionálók a robotvezérlő külső tengelyként kezeli. A 2 tengelyes pozicionálóval integrált 6 tengelyes robot gyakorlatilag 8 tengelyes rendszerré válik, minden tengely valós időben koordinálva. Ez azt jelenti, hogy a robot és a pozicionáló egyszerre mozoghat – a munkadarab forog, miközben a vágópisztoly halad –, ami lehetővé teszi olyan összetett spirális és folytonos spirális hegesztési utak kialakítását, amelyek geometriailag lehetetlenek lennének álló rögzítéssel.
A szervomotorok meghajtják a pozicionáló forgását és dönthető tengelyeit, a precíziós jeladók pedig jellemzően ±0,01 fokos szögvisszacsatolást biztosítanak. A kisalkatrész-pozícionálók 100 kg alatti teherbírása a hajógyártásban és a vasúti kocsigyártásban használt nehéz szerkezeti gyártási rendszerek 30 000 kg felettiig terjed.
Robothegesztő pozícionálók típusai
Az öt elsődleges típusú robothegesztő pozicionáló mindegyike a munkadarab és a gyártási forgatókönyv eltérő geometriájához igazodik. — az egyik leggyakoribb és legköltségesebb integrációs hiba, ha nem a megfelelő típust választja ki az alkalmazáshoz.
1. Headstock-Tailstock (H/T) pozícionálók
A hengeres hegesztőelemek legszélesebb körben használt típusai a hengeres hengeres és cső alakú alkatrészekhez alkalmasak. A munkadarabot egy hajtott fejszár és egy passzív vagy hajtott szár közé kell szorítani, lehetővé téve a folyamatos 360 fokos forgást a hossztengely mentén. A gyakori alkalmazások közé tartoznak a nyomástartó edények, a kipufogócsonkok, a szerkezeti gerendák és a csőszerelvények.
- Terhelhetőség: 500 kg és 20 000 kg között (névleges súlypont)
- Forgási sebesség: 0,01-3 ford./perc, szervo-vezérelt
- Tipikus felhasználás: Csőorsók, tengelytengelyek, hengeres nyomástartó edények
- Főbb előny: A folyamatos forgás lehetővé teszi a teljes kerületi hegesztést megállás nélkül
2. Forgótányér (egytengelyes) pozícionálók
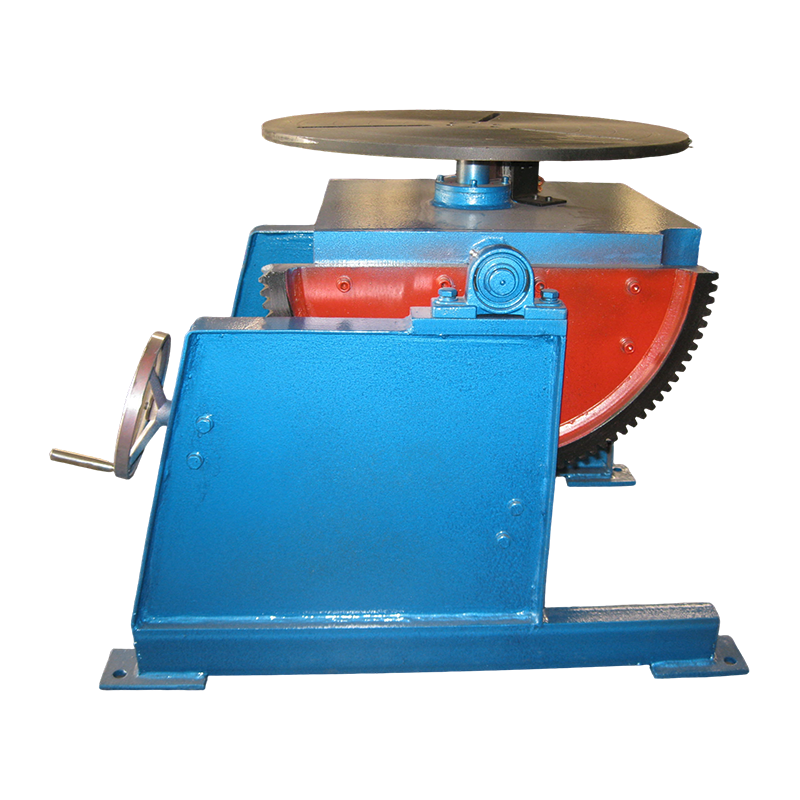
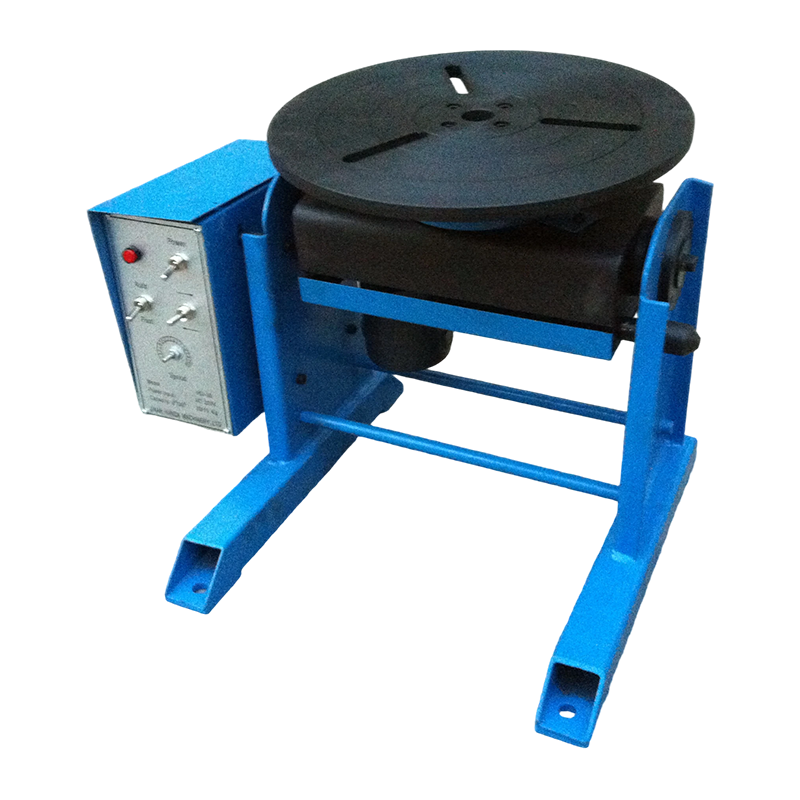
A forgótányéros pozicionálók egyetlen vízszintes vagy döntött síkban forgatják a munkadarabot, így a robothegesztési automatizálás legegyszerűbb és legköltséghatékonyabb belépési pontja. Egy lapos előlap elforgatja az alkatrészt, hogy egymás után különböző hegesztési kötéseket jelenítsen meg. Jól alkalmazhatók síklemez-gyártáshoz, konzol-összeállításokhoz és szimmetrikus hegesztésekhez. Az alapvető lemezjátszó egységek 8000–15 000 dollár körül kezdődnek, ami jóval a többtengelyes rendszerek költsége alatt van.
- Terhelhetőség: 50 kg-tól 5000 kg-ig
- Tengelyek: 1 (forgatás)
- Tipikus felhasználás: Konzolszerelvények, motortartók, lapos varratok
- Főbb előny: Alacsony költség, egyszerű programozás, minimális alapterület
3. Kéttengelyes (billenthető-forgatható) pozícionálók
A kéttengelyes billent-forgó pozicionálók a legsokoldalúbb, univerzális megoldások összetett 3D-s szerelvények robothegesztésére. A billenthető fej (általában 0–135 fok) és a teljes 360 fokos elforgatás lehetővé teszi, hogy gyakorlatilag minden kötés lapos helyzetben legyen. Ezek a pozícionálók a legkülönfélébb alkatrész-geometriákkal dolgoznak, és az alapértelmezett ajánlások a különféle alkatrészcsaládokat kezelő munkák számára. A kapacitástól függően 20 000–60 000 dollár befektetésre számíthat.
- Terhelhetőség: 250 kg és 10 000 kg között
- Tengelyek: 2 (dönthető elforgatás)
- Tipikus felhasználás: Mezőgazdasági gépek, építőipari gépek, komplex szerkezeti keretek
- Főbb előny: Az alkatrészformák legszélesebb skáláját kezeli egyetlen egységben
4. Óriáskerék (kétállomásos) pozícionálók
Az óriáskerék-pozícionálók drámaian növelik az áteresztőképességet, mivel lehetővé teszik a kezelők számára az egyik állomás be- és kirakodását, miközben a robot hegeszt a másikon , hatékonyan kiküszöböli az alkatrészcsere miatti robot üresjárati idejét. A két állomás egy központi tengely körül forog – amikor a hegesztés befejeződik az A állomáson, a pozicionáló 180 fokkal elfordul, és a B állomást mutatja a robotnak, míg a kezelő az A állomást szolgálja ki. Nagy volumenű gyártásnál ez a konfiguráció 85% felett tudja tartani a robot ívbekapcsolási idejét, szemben az egyállomásos cellák 40-55%-ával.
- Terhelhetőség: 200 kg-tól 3000 kg-ig állomásonként
- Tengelyek: 1 (index) állomásonként 2-ig (dönthető elforgatás)
- Tipikus felhasználás: Autóipari részegységek, vonóhorogok, nagy mennyiségben ismétlődő alkatrészek
- Főbb előny: Maximalizálja a robot ívbekapcsolási idejét, ideális nagy mennyiségű gyártáshoz
5. Skyhook és Trunnion pozícionálók
A tengelycsonk-pozícionálókat nagyon nagy, nehéz hegesztésekre tervezték – például bányászati berendezések keretei, szélturbinák alkatrészei és vasúti kocsiszekrényei –, ahol a szabványos pozícionálók nem képesek kezelni a tömeg vagy a súlypont eltolódását. Az alkatrész két keresztmetszetben van megtámasztva az ellenkező oldalon, lehetővé téve a terhelések 5000 kg-tól 30 000 kg feletti elforgatását. A Skyhook változatok felfüggesztik az alkatrészt a fej fölött, így a robot akadály nélkül hozzáférhet az összes alsó felülethez.
- Terhelhetőség: 5000 kg és 30 000 kg között
- Tipikus felhasználás: Bányászati berendezések, szélenergia-szerkezetek, nehézvasúti gyártás
- Főbb előny: Extrém hasznos terheket is kezel a stabil súlypont szabályozással
Robothegesztő pozícionáló típusok: egymás melletti összehasonlítás
Az alábbi táblázat összehasonlítja mind az öt pozicionáló típust a robothegesztőcella rendszerének meghatározásakor legfontosabb méretek között.
| Pozícionáló típusa | Axes | Kapacitás tartomány | Arc-On Time | Költségtartomány (USD) | Legjobb alkalmazás |
| Headstock-Tailstock | 1 | 500 kg – 20 000 kg | 70-80% | 15 000 - 80 000 dollár | Csövek, hengerek, tengelyek |
| Lemezjátszó (egytengelyes) | 1 | 50 kg – 5000 kg | 55-70% | 8000-25000 dollár | Lapos varratok, konzolok |
| Kéttengelyes (döntés-forgatás) | 2 | 250 kg – 10 000 kg | 70-85% | 20 000 - 60 000 dollár | Összetett 3D összeállítások |
| Óriáskerék (kétállomásos) | 1 index 2/állomás | 200 kg – 3000 kg/állomás | 85-95% | 35 000 - 120 000 dollár | Nagy mennyiségben ismétlődő részek |
| Futócsavar / Skyhook | 1–2 | 5000 kg – 30000 kg | 65-80% | 80 000 - 300 000 dollár | Nehéz szerkezeti gyártás |
1. táblázat: A robothegesztő pozicionáló típusok összehasonlítása tengelyek, teherbírás, robot ívbekapcsolási idő, költség és elsődleges alkalmazás szerint.
A robothegesztő pozícionálók legfontosabb előnyei
A robothegesztő pozicionáló integrálásának elsődleges előnye a hegesztési minőség mérhető, számszerűsíthető javulása a teljes ciklusidő csökkenésével kombinálva. — két cél, amelyek gyakran ütköznek a kézi műveletek során, de egyidejűleg érhetők el a robotizált pozicionáló rendszerekben.
Következetes lapos helyzetű hegesztés
A gravitáció az alapvető kihívás a hegesztésben. Az olvadt hegesztőmedence fém lefelé áramlik, ami azt jelenti, hogy a fej feletti (4G) és függőleges (3G) helyzetekben magasabb hegesztőkészségre és lassabb haladási sebességre van szükség a megereszkedés és az alultöltés elkerülése érdekében. A robotpozícionálók teljesen kiküszöbölik ezeket a pozíciókat az alkatrész elforgatásával, így minden csatlakozás a lapos (1G) vagy a vízszintes hosszirányú (2F) pozícióban jelenik meg – ez a két pozíció teszi lehetővé a leggyorsabb haladási sebességet, a legmélyebb behatolást és a legkonzisztensebb peremprofilt. Gyakorlatilag a lapos helyzetű GMAW sebesség elérheti a 80–120 hüvelyket percenként, szemben a 20–40 IPM sebességgel a helyzeten kívüli áthaladások esetén.
Csökkentett ciklusidő
A hegesztési kötések közötti automatikus áthelyezés a legtöbb szervo-meghajtású pozicionálón indexenként 3–8 másodpercet vesz igénybe. Az emberi kezelő által végzett kézi újrapozícionálás – beleértve a feloldást, az emelést, az újrapozícionálást és az újbóli rögzítést – műveletenként általában 45–120 másodpercet vesz igénybe, és változékonyságot eredményez. Egy 8 áthelyezést igénylő alkatrész esetében ez a különbség önmagában 6-15 percnyi ív nélküli időt takarít meg egységenként. Műszakonként 20 alkatrésznél, ami napi 2-5 óra visszanyert kapacitást jelent.
Alacsonyabb hibaarány és átdolgozási költség
Az összehangolt pozícionálókkal felszerelt robothegesztő cellák folyamatosan 0,5% alatti hibaarányt érnek el, a kategóriájában legjobb műveletek pedig 0,05–0,1% hibaarányt jeleznek. Összehasonlításképpen, a kézi hegesztési műveletek hasonló alkalmazásokban átlagosan 2–5%-os hibaarányt jelentenek. Tekintettel arra, hogy a hegesztési varratok utómunkálatai általában 5-10-szer magasabbak, mint az eredeti hegesztési költség – köszörülés, újrahegesztés, hőtorzulás-korrekció és újraellenőrzés miatt – a hibaarány 3%-ról 0,2%-ra történő csökkentése 10 000 darabos éves gyártás esetén 200 000 és 800 dollár közötti újrafeldolgozási költséget jelenthet.
Kibővített robot-elérés és hozzáférés
A robotkar fix elérési határokkal rendelkezik. Egy összetett gyártásnál egyes kötések geometriailag elérhetetlenek lehetnek egy rögzített robothelyzetből. A munkadarab forgatásával és megdöntésével a pozicionáló hatékonyan kiterjeszti a robot funkcionális hatótávolságát – a távoli illesztéseket a robot munkaterületén belül helyezi anélkül, hogy magát a robotot áthelyezné. Ez különösen értékes az automatizált csővezeték-hegesztésnél és a nyomástartó edénygyártásnál, ahol a hegesztési varratok az alkatrész teljes kerületén körbevesznek.
Továbbfejlesztett kezelői biztonság
A nehéz hegesztések kézi áthelyezése jelentős mozgásszervi sérülési kockázatot jelent. Az 50–500 kg tömegű alkatrészekhez felső daru vagy több kezelő kell, és a nem megfelelő emelés a munkahelyi sérülések vezető oka a gyártóüzemekben. A robotpozícionálók kiiktatnak minden kézi kezelést a hegesztési folyamat során – a kezelők megfelelő emelési segédeszközökkel rakják be és rakják ki a szerelvényeket, de a hegesztés közbeni áthelyezést teljes mértékben gép hajtja. Ez hozzájárul a munkavállalói kártérítési igények csökkenéséhez és az OSHA-megfelelés javításához.
Hogyan válasszuk ki a megfelelő robothegesztő pozícionálót
A megfelelő robothegesztő pozicionáló kiválasztásához öt kritikus paraméter értékelésére van szükség: az alkatrész súlya és geometriája, a gyártási mennyiség, a robot kompatibilitása, az alapterület és a költségvetés. Ha ezek közül akár egyet is elhibáznak, olyan problémák léphetnek fel, amelyeket a telepítés után költséges javítani.
1. lépés – Határozza meg az alkatrész borítékát és súlyát
Számítsa ki a munkadarab maximális súlyát, beleértve a rögzítéseket és a szerszámokat – nem csak a csupasz részt. Adjon hozzá 25–30%-os biztonsági ráhagyást ehhez a számhoz a pozicionáló kapacitásának megadásakor. Például egy 300 kg tömegű alkatrészt 40 kg-os rögzítéssel egy 450 kg-os minimum pozicionálóra kell besorolni. Ezenkívül számítsa ki a súlypont eltolását a forgástengelytől – az excentrikus terhelések csökkentett teherbírást vagy ellensúlyozást igényelnek, amelyet a pozicionáló gyártójának értékelnie kell a hajtásrendszer meghatározása előtt.
2. lépés – Az alkatrész geometriájának és a közös hozzáférhetőségnek az értékelése
Határozza meg, hány hegesztési kötés létezik, ezek egymáshoz viszonyított tájolása, és hogy egy egytengelyes elforgatás elegendő-e ahhoz, hogy minden kötés lapos helyzetben legyen. Ha több egymásra merőleges felületen vannak kötések, kéttengelyes billenő-forgó pozicionálóra van szükség. Ha az illesztések egy hosszú tengelyen kerületiek, akkor a fej-farszár a természetes választás. Vázolja fel vagy modellezze az alkatrészt CAD-ben, és szimulálja a forgási sorrendet, mielőtt kiválasztja a pozícionáló típusát.
3. lépés – Párosítsa a pozicionálót a robotvezérlővel
Győződjön meg arról, hogy a pozicionáló hajtásrendszere kompatibilis a robotvezérlő külső tengely interfészével. A legtöbb nagyobb robot OEM támogatja a külső tengelyek koordinációját dedikált tengelykártyákon vagy terepibusz-csatlakozáson keresztül. Határozza meg a pozicionáló szervo hajtás protokoll követelményeit a projekt korai szakaszában – az össze nem illő kommunikációs protokollok az integrációs késések gyakori okai. Erősítse meg a vezérlő által támogatott koordinált külső tengelyek maximális számát (általában 3-7 a vezérlő generációjától függően).
4. lépés – Számítsa ki a termelési mennyiségi igényeket
Az évi 5000 alkatrész alatti gyártási mennyiségek nagy alkatrészválaszték mellett általában egyetlen kéttengelyes billent-forgó pozicionáló biztosítja a legjobb megtérülést. Az évi 20 000 alkatrészt meghaladó mennyiségeknél korlátozott változatosság mellett az óriáskerék kétállomásos konfigurációja maximalizálja a cella alapterületének négyzetméterére vetített áteresztőképességet. Kis volumenű, nagy értékű szerkezeti gyártáshoz kisebb éves volumen mellett is nagyobb kapacitású fejtartó-fartartó vagy csonkos pozicionáló indokolt.
5. lépés – Mérje fel az alapterületet és a biztonsági kerületet
A pozicionáló forgási burkolatának teljesen a robotcella biztonsági kerítésének kerületén belül kell lennie, megfelelő távolsággal a maximális alkatrészmérethez bármilyen elfordulási szögben. Egy 1200 mm hosszúságú alkatrésznek, amely a támasztószáron forog, legalább 700 mm távolságra van szükség a forgástengelytől a környező szerkezetig. A biztonsági fényfüggönyöket vagy a területszkennereket úgy kell elhelyezni, hogy figyelembe vegyék mind a robotkar, mind a forgó pozicionáló teljes dinamikus burkolóját.
| Forgatókönyv | Alkatrész súlya | Éves mennyiség | Ajánlott típus | Becsült ROI periódus |
| Kis konzolok, munkabolt | 100 kg alatt | 2000 – 8000 | Lemezjátszó | 12-18 hónap |
| Vegyes geometriájú gyártás | 100-500 kg | 1.000 – 10.000 | Kéttengelyes billenés-forgatás | 18-30 hónap |
| Nagy mennyiségű autóipari részegység | 50-300 kg | 20 000 | Óriáskerék (kettős állomás) | 10-16 hónap |
| Cső- és hengerhegesztés | 200-5000 kg | 500-5000 | Headstock-Tailstock | 20-36 hónap |
| Nehéz szerkezeti gyártás | 5000 kg | 500 alatt | Futócsavar / Skyhook | 36-60 hónap |
2. táblázat: Útmutató a pozícionáló kiválasztásához gyártási forgatókönyv, alkatrésztömeg, mennyiség és becsült megtérülési időszak szerint.
Integráció robothegesztő cellákkal
A robothegesztő pozicionáló sikeres integrációja összehangolt tervezést igényel a mechanikai tervezés, a szoftverprogramozás és a biztonsági rendszer konfigurálása között a cellatervezés legkorábbi szakaszaitól kezdve. — a pozicionáló utólagos felszerelése egy meglévő cellába lehetséges, de következetesen költségesebb és időigényesebb, mint a kezdetektől fogva.
Külső tengely koordináció és programozás
A robot-pozicionáló rendszer koordinált külső tengelyként történő programozása azt jelenti, hogy a robotprogram minden betanított pontja egyszerre tartalmazza a robotcsukló-pozíciókat és a pozícionáló szögeket. Amikor a program fut, a vezérlő minden tengelyt valós időben interpolál – a pozicionáló forog, miközben a robot mozgatja a pisztolyt, állandó relatív pozíciót tartva fenn a huzalcsúcs és a hegesztési kötés között. Ez az összehangolt mozgás elengedhetetlen spirálhegesztéseknél, kúpos varratoknál és minden olyan geometriánál, ahol a szekvenciális index- és hegesztési megközelítés stop-start nyomokat hagyna a peremben.
Szerszám- és szerelvénytervezés
A pozicionáló előlapjának vagy a tokmány interfészének meg kell egyeznie a szerszám kialakításával, és a szerszámoknak ismételhetően 0,5 mm-es vagy annál nagyobb pontossággal kell elhelyezniük az alkatrészeket – ez a tűrés szükséges ahhoz, hogy a robotizált ívhegesztőprogramok egyenletesen, varratkövetés nélkül eltalálják az illesztési hornyokat. Az 1,5 mm-nél nagyobb helymeghatározási hibákat okozó szerszámokhoz lézeres vagy ívfeszültségű varratkövető rendszer szükséges a dinamikus kompenzáció érdekében, ami 8 000–25 000 dollárral növeli a cella költségét.
Biztonsági architektúra
A robothegesztő pozicionáló dinamikus veszélyességi zónákat hoz létre a robotkaron kívül. A forgó előlap és maga az alkatrész becsípődési pontokat, törésveszélyt és lövedékveszélyt jelent, ha a bilincs elromlik forgás közben. A biztonsági besorolású programozható logikai vezérlőknek (PLC-knek) figyelniük kell a fixture bilincsek állapotát, a nyomatékhatárokat és a sebességkorlátokat minden pozicionáló tengelyen. A biztonsági rendszernek álló helyzetben kell tartania a pozicionálót, ha valamelyik biztonsági bemenet nem teljesül, és vészleállítás esetén üzembiztosnak kell lennie fékezett, tartási állapothoz – nem szabadon pörgő kiguruláshoz.
Robothegesztő pozícionálókat használó iparágak
A robothegesztő pozicionálókat a nehéz és precíziós gyártás gyakorlatilag minden ágazatában alkalmazzák , a fogyasztási cikkektől a kritikus repülőgép-szerkezetekig.
- Autóipari és 1. szintű beszállítók: Kipufogórendszerek, alváz alvázak, felfüggesztési alkatrészek és üléskeretek – jellemzően óriáskerék-cellák használata a nagy térfogat és a gyors ciklusidő érdekében
- Mezőgazdasági berendezések: Rakodókarok, gém-szerelvények és munkaeszköz-keretek – nehéz, aszimmetrikus hegesztési varratok, amelyek előnyösek az 1000–5000 kg teherbírású kéttengelyes billenő-forgó pozicionálókból
- Olaj és gáz: Nyomástartó edényhéjak, csővezeték-orsódarabok és karimás részegységek – a fejtartó-farszár-pozícionálók uralják ezt a szegmenst a legtöbb alkatrész hengeres geometriája miatt
- Építőipari berendezések: Kotrógémek, ellensúlyok, kanálrudazatok és darualkatrészek – gyakran a hajóépítésen kívüli legnagyobb robothegesztési alkalmazások, amelyek csonkot vagy nagy teherbírású billenő-forgó pozicionálót igényelnek
- Repülés és védelem: Üzemanyagtartály-szakaszok, szerkezeti repülőgépváz-alkatrészek és rakétamotorok burkolatai – ellenőrzött környezetben hegesztve, nagy pontosságú pozicionálókkal, 0,01 fokos vagy jobb szögpontossági követelményekkel
- Vasút és közlekedés: Forgóvázak, csatolószerelvények és vasúti kocsi karosszéria-részei – jellemzően nagyméretű tengelycsonk-pozícionálókkal és párhuzamosan működő robotos portálrendszerekkel hegesztve
- Megújuló energia: Szélturbina toronyrészek, gondolakeretek és napelemes nyomkövető szerkezetek – rendkívül nagy, nehéz alkatrészek, amelyekhez egyedi tervezésű pozícionáló rendszerre van szükség
Gyakran ismételt kérdések a robothegesztő pozícionálókkal kapcsolatban
K: Mi a különbség a hegesztési pozicionáló és a hegesztőforgató között?
A hegesztőforgató egy hengeres munkadarabot hajtott görgőkön támaszt és forgat – az alkatrész a görgőkön nyugszik, és saját súlya alatt forog. Ezzel szemben a pozícionálók befogják vagy rögzítik az alkatrészt, és elforgatják egy hajtott tengelyen keresztül – pontos szögszabályozást biztosítva az alkatrész formájától függetlenül. A rotátorokat szinte kizárólag kerek csövekhez és edényekhez használják; A pozícionálók tetszőleges geometriákat kezelnek. A robothegesztésben a pozícionálókat kifejezetten előnyben részesítik, mivel koordinált külső tengelyekként integrálódnak a robotvezérlőbe, lehetővé téve a szinkronizált mozgást, amelyet a rotátorok nem tudnak biztosítani.
K: Minden hegesztési folyamathoz használhatók a robothegesztő pozícionálók?
Igen – a robothegesztő pozícionálók folyamat-agnosztikusak. GMAW (MIG), GTAW (TIG), FCAW, SAW (merült ív), plazmahegesztés és lézerhegesztés esetén használatosak. A pozicionáló specifikációi (terhelés, sebesség, pontosság) folyamatonként eltérőek lehetnek – a SAW-alkalmazások általában lassú, egyenletes forgást igényelnek precíz fordulatszámon a fluxustakaró fenntartásához, míg a GMAW pozicionálók gyorsabban tudnak indexelni a különálló pozíciók között. A hajtómotor és a hajtómű kiválasztásának véglegesítése előtt meg kell adni a folyamatkövetelményeket a pozicionáló gyártójának.
K: Mi a tipikus ROI egy robothegesztő pozicionálónál?
A befektetés megtérülése nagymértékben függ a gyártási mennyiségtől, az alkatrész összetettségétől és a jelenlegi kézi munkaerőköltségektől. Autóipari és nagy volumenű gyártási környezetben a 10–18 hónapos ROI-periódusok jellemzőek az óriáskerék-pozícionáló telepítésére. Az álláskereskedésekben vagy a kisebb volumenű pályázatoknál a 24–36 hónap a gyakoribb. A ROI-számításnak tartalmaznia kell a csökkentett utómunkálatokból, a munkaerő-újraelosztásból, az alacsonyabb fogyóeszközök felhasználásából (gyorsabb lapos helyzetű mozgási sebességek kevesebb huzalt fogyasztanak a hegesztési varrat hosszában) és a kisebb sérülések miatti megtakarításokat – nem csak a robotcseréből származó közvetlen munkaerő-megtakarítást.
K: Hogyan akadályozhatom meg, hogy hegesztési áram áthaladjon a pozicionáló csapágyain?
A pozicionáló csapágyain átvezetett hegesztési áram elektromos kisülési megmunkálási (EDM) károsodást okoz a csapágypályákban, ami idő előtti csapágyhibához vezet – gyakran hónapokon belül. A helyes megoldás az, ha a hegesztési földelés visszatérő vezetékét közvetlenül a munkadarab rögzítéséhez vagy az előlaphoz vezetjük, a csapágy teljes megkerülésével, hegesztési minőségű földelőkábelekkel, amelyek a várható áramerősségre vannak méretezve. Sok pozicionáló gyártó erre a célra külön földelési csatlakozási pontokat biztosít az előlapon és a fejtartó házán. Soha ne hagyatkozzon a pozicionáló szerkezeti acéljára vagy csapágyszerelvényére, mint a talaj visszatérési útjára.
K: Milyen karbantartást igényel egy robothegesztő pozicionáló?
A karbantartási intervallumok a munkaciklustól és a terheléstől függenek, de az alapkövetelmények közé tartoznak a következők: hajtóműolaj-ellenőrzés és -csere 2000–4000 óránként, csapágykenés 500–1000 óránként, jeladó kalibrálásának ellenőrzése 12 havonta, földkábel hetente ellenőrzése kopás vagy sérülés szempontjából, valamint a szervohajtás paramétereinek biztonsági mentése után. A hegesztési fröccsenő szennyeződéseket az előlap és a forgástengely területén naponta meg kell tisztítani. A nagy igénybevételi ciklusú alkalmazásokban (két vagy három műszakban) a pozícionálókat a gyártó szervizcsapatának évente ellenőriznie kell.
K: Mi az a minimális alkatrésztérfogat, amely indokolja a robothegesztő pozicionáló használatát?
Nincs univerzális küszöb, de gyakorlati irányelvként: ha egy alkatrész hegesztési ciklusonként 3-nál több újrapozícionálást végez, a pozicionáló valószínűleg 24 hónapon belül megtérül akár évi 500 darabos gyártási mennyiség esetén is – feltéve, hogy az alkatrész értéke jelentős és az utómunkálati költségek magasak. Az egy vagy két áthelyezéssel rendelkező egyszerű alkatrészek esetében általában évi 2000 darab mennyiségre van szükség ahhoz, hogy indokolttá tegye a pozicionálóba történő tőkebefektetést egy jól megtervezett kézi rögzítéssel szemben.
Kulcs elvitel: Robot hegesztő pozícionálók nem opcionális kiegészítők egy modern automatizált hegesztőcellában – ezek az a mechanizmusok, amelyek a robothegesztést gazdaságosan és műszakilag felülmúlják a kézi hegesztést a legszélesebb körben. Minden hegesztési automatizálási projektben a legfontosabb mérnöki döntés a kezdetektől fogva a megfelelő pozícionáló típus, kapacitás és integrációs megközelítés kiválasztása. Rögzítse a teherbírást a tartalékkal, ellenőrizze a vezérlő kompatibilitását korán, és tervezze meg a biztonsági rendszert párhuzamosan a mechanikai és szoftver architektúrával.