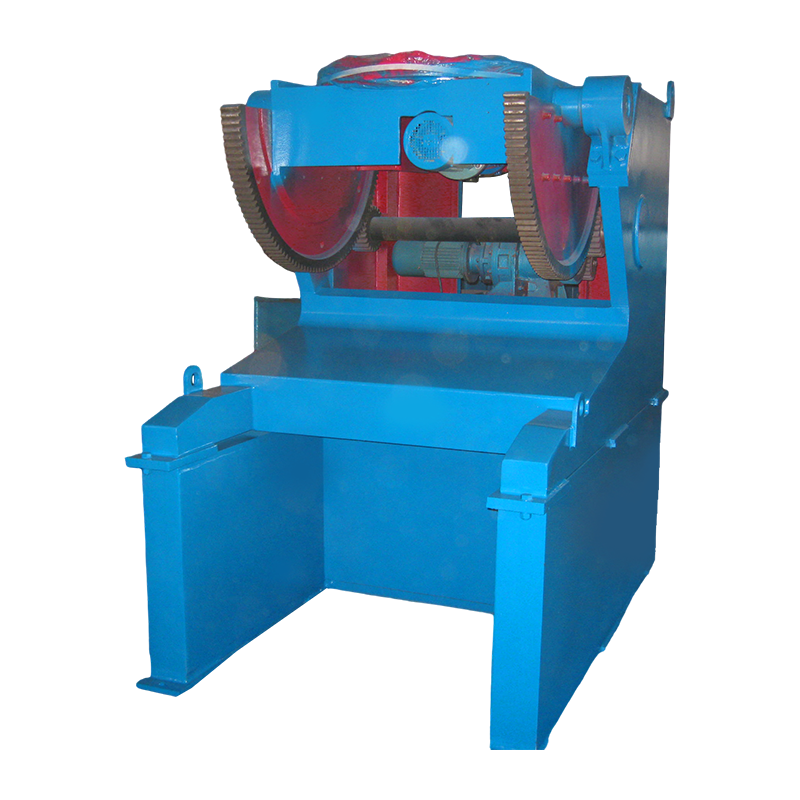
3T hegesztő pozícionáló - kiterjesztett
A 3T Welding Positioner-Extended egy olyan eszköz, amely kibővíti a szabványos 3 tonnás hegesztési pozicionáló funkcionalitását, és fő előnye a meg...
See Details
Hegesztési pozicionálók olyan mechanikus eszközök, amelyek elfvagygatják, megdöntik vagy áthelyezik a munkadarabot, hogy minden hegesztési kötést az optimális lapos vagy vízszintes helyzetbe helyezzenek. hegesztőrobotok típusai hivatkozzon a különféle automatizált kar-konfigurációkra – csuklós, SCARA, derékszögű, kollaboratív és egyebek –, amelyek magát a hegesztést hajtják végre. Önálló használat esetén mindegyik javítja a hegesztés minőségét és a kezelő ergonómiáját. Egy integrált hegesztőcellában együtt használva teljesen kiküszöbölik a helytelen hegesztést, 30-60%-kal csökkentik a ciklusidőt, és folyamatos, felügyelet nélküli gyártást tesznek lehetővé az iparágakban a nehézgyártástól a precíziós elektronikáig.
A hegesztő pozícionáló egy motoros munkadarab-tartó rendszer, amely hegesztés közben manipulálja a munkadarab tájolását úgy, hogy az illesztések mindig a legmegfelelőbb és a gravitáció szempontjából legkedvezőbb helyzetben kerüljenek a hegesztő vagy hegesztőrobot elé. Az elsődleges cél a felső, függőleges és vízszintes hegesztések - amelyek lassabbak, kevésbé konzisztensek és magasabb hegesztői szakértelmet igényelnek - lapos (1G) vagy vízszintes szegélyes (2F) pozíciókká alakítani, amelyek a legjobb minőségű varratokat a leggyorsabb sebességgel állítják elő.
A hegesztési pozicionálókat mozgástengelyük, teherbírásuk és alkalmazásuk szerint osztályozzák. A hat leggyakoribb típus a következő:
A forgótányér-pozícionálók egyetlen vízszintes tengelyen forgatják a munkadarabot, így ideálisak hengeres részek, például karimák, nyomástartó edények és csőorsók kerületi hegesztésére. Terhelhetősége tól 50 kg-tól 100 000 kg felettiig nehézipari modellekhez. A forgási sebesség jellemzően 0,1-5 ford./perc , állítható, hogy pontosan illeszkedjen a hegesztési sebességhez.
A dönthető és forgatható pozicionálók két mozgástengelyt biztosítanak – egy dönthető tengelyt (általában 0–135°) és egy forgástengelyt –, amelyek lehetővé teszik az összetett alkatrészek gyakorlatilag bármilyen szögben történő áthelyezését a rögzítés nélkül. Ezek a legsokoldalúbb szabványos pozícionáló típusok, és széles körben használják szerkezeti gyártásokhoz, mezőgazdasági berendezések vázához és autóalkatrészek súlyához. 100-10 000 kg .
A hengerfej-farszár pozícionálók hosszú, nehéz munkadarabokat támogatnak két hajtott vége között – a fejrész (motoros) és a farokrész (támasztó vagy motoros) között. Ez a konfiguráció elengedhetetlen a hegesztőtengelyek, tengelyek, gémek és gerendák esetében, ahol az alkatrészhossz meghaladja az 1-2 métert, és folyamatosan forgatni kell. Terhelhetősége tól 500 kg-tól 50 000 kg-ig legfeljebb 10 méteres középtávolsággal.
Az óriáskerék-pozícionálók két munkadarab-rögzítést szerelnek fel a forgó keret ellentétes oldalaira, lehetővé téve az egyik alkatrész hegesztését, miközben a másikat be- vagy lerakják – drámaian megnövelve az ívbekapcsolás idejét. 85-95% szemben az egyállomásos beállítások 40–60%-ával. Erősen használják nagy mennyiségű robothegesztő cellákban autók alvázalkatrészeihez, kerékagyokhoz és kipufogó alkatrészekhez.
A tengelycsonk-pozícionálók a nagy, terjedelmes szerelvényeket – például építőipari gépek gémjeit, szélturbina-gondolavázait és hajórészeit – egy vízszintes tengely körül forgatják két forgógyűrű segítségével. Extrém terhelésre tervezték 10 000-500 000 kg , jellemzően padlóra szerelik azokat nehézgyártó üzemekben, ahol felső daru is elérhető.
Az oszlop- és gém-manipulátorok egy hegesztési pozicionálót és egy állítható gémet kombinálnak, amely a hegesztőpisztolyt nagy, álló vagy lassan forgó munkadarabok fölé helyezi. A gém X, Y és Z mozgást biztosít Tengelyenként 1-10 méter , ami ezt a rendszert standard megoldássá teszi nyomástartó edények hosszanti varratainak, nagy tartályok gyártásának és tengeri szerkezeti hegesztésének.
| Pozícionáló típusa | A mozgás tengelyei | Tipikus terhelhetőség | Elsődleges alkalmazás |
|---|---|---|---|
| Lemezjátszó | 1 (forgatás) | 50 kg – 100 000 kg | Csövek, karimák, nyomástartó edények |
| Tilt-and-Rotate | 2 (dönthető elforgatás) | 100 kg – 10 000 kg | Szerkezeti keretek, ag berendezések |
| Headstock-Tailstock | 1–2 (forgatás) | 500 kg – 50 000 kg | Tengelyek, gerendák, hosszú gyártmányok |
| óriáskerék (H-keret) | 2 (keret rögzítés) | 100 kg – 3000 kg oldalanként | Robotcellák, nagy volumenű alkatrészek |
| Trunnion | 1 (forgatás) | 10 000 kg – 500 000 kg | Nehéz gyártás, kivitelezés |
| Oszlop és Boom | 3 (X, Y, Z forgatás) | Helyhez kötött / nagyon nagy | Tartályok, nyomástartó edények, offshore |
1. táblázat: A hegesztési pozicionáló típusok összehasonlítása mozgástengelyek, teherbírás és elsődleges alkalmazás szerint.
A hegesztőrobotok típusai a mechanikai architektúrák széles spektrumát fedi le, mindegyiket a hatótávolság, a hasznos teher, a pontosság és a rugalmasság különböző kombinációira tervezték. A megfelelő robottípus kiválasztása ugyanolyan kritikus, mint a hegesztési folyamat kiválasztása – a rossz architektúra korlátozza a hozzáférést, csökkenti az ismételhetőséget, vagy szükségtelenül megnöveli a ciklusidőt.
A csuklós robotok a domináns típusok a hegesztési automatizálásban, számottevő többséggel Az összes telepített hegesztőrobot 70%-a globálisan. Hat forgó csuklójuk az emberi kar teljes mozgási tartományát reprodukálja, lehetővé téve a fáklya hozzáférését az összetett ízületi geometriákhoz gyakorlatilag bármilyen szögből. A hasznos teherbírás tól 3 kg-tól 20 kg-ig hegesztőpisztoly-alkalmazásokhoz, kinyúló borítékkal 600 mm-től 3100 mm-ig . A pozíció ismételhetősége jellemzően ±0,02–0,08 mm .
A SCARA (Selective Compliance Articulated Robot Arm) robotok vízszintes síkban, függőleges Z tengellyel működnek, így kiválóan alkalmasak lapos vagy enyhén ívelt szerelvények, például elektronikai házak, vékony fémlemez alkatrészek és autóbelső alkatrészek ponthegesztésére. Merev függőleges tengelyük kiváló ismételhetőséget biztosít ±0,01–0,02 mm de korlátozza a mélyen süllyesztett kötésekhez való hozzáférést a 6 tengelyes csuklós robotokhoz képest.
A derékszögű hegesztőrobotok három lineáris tengely (X, Y, Z) mentén mozognak, amelyek egy felső portálszerkezetre vannak felszerelve, lefedve a munkakörnyezeteket. 1 m × 1 m 20 m × 10 m-ig vagy nagyobb. Kiemelkednek a nagy lapos panelek, hajóépítő részek és hídacél hegesztésében, ahol egyetlen egykarú robot sem rendelkezik elegendő hatótávolsággal. Lineáris mozgásuk egyszerűvé teszi a programozást, és rendkívül nagy a pályapontosság – jellemzően ±0,1 mm nagy fesztávokon át.
Az együttműködésen alapuló hegesztőrobotokat (kobotokat) úgy tervezték, hogy biztonságosan működjenek együtt az emberi kezelőkkel, teljes biztonsági védelem nélkül, erő-nyomaték érzékelőkkel az érintkezés észlelésére és azonnali leállására. A hegesztő kobotok általában hasznos terheket kínálnak 5-16 kg és elérheti 850-1300 mm . Ideálisak kis szériás, nagy keverékű gyártáshoz, ahol gyakori újraprogramozásra van szükség – az új alkatrész beállítási ideje lecsökkenthető 30 perc alatt kézzel vezérelt programozás tanítása segítségével.
A héttengelyes robotok lineáris nyomvonalat vagy redundáns karcsuklót adnak a szabványos 6 tengelyes architektúrához, így a robot további szabadságot biztosít az akadályok megkerülésében, a fáklya szögének fenntartásában szűk helyeken, és elkerülheti a szingularitás helyzeteket. Egyre gyakrabban használják a repülőgép-hegesztésben, összetett szerkezeti gyártásban és integrált pozícionáló cellákban, ahol a robot és a pozicionáló tengelyei egyidejűleg vannak koordinálva. A sínre szerelt 7 tengelyes rendszerek lineáris távolságokat képesek lefedni 50 méterig .
A ponthegesztő robotok nagy teherbírású csuklós robotok, amelyeket kifejezetten ellenállásponthegesztő pisztolyok szállítására konfiguráltak, amelyek általában súlyuk 40-150 kg . Ezek alkotják a fehér karosszériagyártás gerincét, ahol egyetlen járműkarosszéria szükséges 3000-5000 ponthegesztés kevesebb mint 60 másodperc alatt elkészült egy 10–20 robotból álló koordinált cella segítségével. A hasznos terhek tól 100 kg-tól 500 kg-ig nehéz fegyver konfigurációkhoz.
| Robot típus | Axes | Hasznos teher | Ismételhetőség | A legjobb hegesztési eljárás |
|---|---|---|---|---|
| Csuklós (6 tengelyes) | 6 | 3-20 kg | ±0,02–0,08 mm | MIG, TIG, lézer, plazma |
| SCARA | 4 | 5-20 kg | ±0,01–0,02 mm | Pontos, mikrohegesztés |
| derékszögű (kapu) | 3–5 | 20-500 kg | ±0,1 mm | FŰRÉSZ, MIG (nagy panelek) |
| Együttműködő (Cobot) | 6–7 | 5-16 kg | ±0,03–0,1 mm | MIG, TIG (magas keverék) |
| Héttengelyes | 7 | 5-20 kg | ±0,02–0,05 mm | AWI, lézer, összetett geometria |
| Ponthegesztő robot | 6 | 100-500 kg | ±0,1–0,2 mm | Ellenállási ponthegesztés |
2. táblázat: Hegesztőrobot-típusok összehasonlítása tengelyek, hasznos teher, ismételhetőség és ajánlott hegesztési eljárás szerint.
Integrálás hegesztő pozícionálós -val hegesztő robotok koordinált többtengelyes hegesztőcellát hoz létre, ahol a pozicionáló tengelyeit külső robottengelyként kezeli – valós időben szinkronizálva a robotvezérlővel, így a munkadarab mozgása és a pisztoly mozgása egyszerre történik. Ez az úgynevezett összehangolt mozgás or külső tengely koordináció , és számos kritikus előnnyel rendelkezik:
A productivity and quality difference between welding with and without a positioner is substantial and measurable across every key performance indicator:
| Metrikus | Pozícionáló nélkül | Pozícionálóval |
|---|---|---|
| Hegesztési pozíció | Minden pozíció (1G-6G) | Lapos/vízszintes (1G/2F) |
| Huzalelőtolási sebesség (MIG) | 4-7 m/perc | 8-15 m/perc |
| Lerakódási arány | 2-4 kg/h | 5-12 kg/h |
| Átdolgozás / hibaarány | 3-8% | 0,5–1,5% |
| Ívbekapcsolási idő (robotcella) | 50–65% | 85-95% |
| A kezelő ergonómiai kockázata | Magas (fej feletti / kényelmetlen) | Alacsony (lapos / ülő) |
3. táblázat: Hegesztési teljesítmény összehasonlítása pozicionáló integrációval és anélkül robothegesztőcellában.
A pozícionáló típusok és a robottípusok különböző kombinációi optimálisak az egyes iparágakban az alkatrész geometriája, térfogata és minőségi követelményei alapján:
Az autóipari fehér karosszéria gyártáson alapul ponthegesztő robotok (6 tengelyes, 100-500 kg hasznos teher) párosítva óriáskerék pozicionálók a tömeggyártáshoz szükséges áteresztőképesség eléréséhez. Egy tipikus karosszériaműhely üzemel 200-400 hegesztőrobot több koordinált cellán keresztül, 60–90 másodpercenként új karosszériát hozva létre.
Kerületi csövek és edények hegesztési alkalmazásai forgótányér vagy fejtartó-faroktámasz pozícionálók -val csuklós MIG vagy TIG hegesztőrobotok . A pozicionáló forgatja a csövet, miközben a robot fenntartja a pisztoly rögzített helyzetét – ez a technika az ASME Section IX és az API 1104 kódkövetelményeinek megfelelő hegesztési minőséget biztosít, és a gyökér behatolása következetesen a kötéseken keresztül. 50 mm és 2000 mm közötti átmérőjű .
Nagylemezes hegesztés hajógyártásban Derékszögű portálos hegesztőrobotok -val submerged arc welding (SAW) torches for high-deposition flat seam welding of hull plates up to 20 méter hosszú . Hajlított hajótest részek és T-gerendás szerelvények használatosak csonkos helyzetbeállítók masszív szerkezeti egységek (50-200 tonna) forgatására, miközben a csuklós MIG robotok sarok- és tompavarratokat végeznek.
A nagy keverékű, kis volumenű szerződéses gyártók profitálnak a legtöbbből kollaboratív hegesztő robotok (cobotok) kompakttal párosítva dönthető és forgatható pozícionálók . A kobot hegesztőcella kevesebb mint 30 perc alatt átprogramozható egy új alkatrészre, így gazdaságosan életképessé válik olyan kis tételeknél, mint 5-50 rész — jóval a hagyományos robothegesztőcella-beruházás indokolásához szükséges 500 rész küszöbérték alatt.
A megfelelő pozícionáló és robot típusának az alkalmazásához való illeszkedéséhez öt alapvető paraméter értékelése szükséges:
A hegesztő berendezés egy statikus befogó berendezés, amely hegesztés közben a munkadarabot fix helyzetben tartja. A hegesztő pozícionáló egy motoros mozgórendszer, amely aktívan mozgatja és forgatja a munkadarabot a hegesztések közben vagy között. A rögzítők előnyben részesítik a méretpontosságot és az ismételhetőséget; A pozícionálók előnyben részesítik az ízületek hozzáférhetőségét és a helyzetoptimalizálást. A gyakorlatban a lámpatesteket szinte mindig a pozícionálókra szerelik fel, hogy mindkettő előnyeit kihasználják.
A nagy keverékű, kis volumenű alkalmazásokhoz igen – a cobotok költséghatékonyabbak és rugalmasabbak lehetnek. A kobotok azonban alacsonyabb sebességgel működnek (általában 30-50%-kal lassabb mint az ipari robotok hegesztési üzemmódban az emberek jelenléte melletti biztonsági sebességkorlátozások miatt), és alacsonyabb hasznos terhet hordoznak. A nagy volumenű, dedikált gyártáshoz a hagyományos 6 tengelyes csuklós hegesztőrobotok továbbra is jobbak az áteresztőképesség, a munkaciklus és a hosszú távú hegesztési költség tekintetében.
A szabványos dönthető és forgatható pozicionáló kiegészíti 2 külső tengely a robotvezérlőhöz, egy 6 tengelyes robotcella összkoordinált tengelyét 8-ra növelve. A két végét meghajtott fej-farszár 2 tengelyt ad hozzá; egy óriáskerék-pozícionáló (kerettartó forgatás) 2-3 tengelyt ad hozzá. A modern robotvezérlők akár Összesen 18–27 koordinált tengely , amely lehetővé teszi az összetett, több robotból álló, több pozicionáló cellákat.
Az összes főbb ívhegesztési eljárást hegesztőrobotokkal alkalmazzák. MIG/MAG (GMAW) a legelterjedtebb – az összes robotíves hegesztés körülbelül 65%-a. TIG (GTAW) A legmagasabb minőséget igénylő rozsdamentes acélhoz és titánhoz használják. Plazma hegesztés precíziós kulcslyukhegesztést végez vékony anyagokon. Lézeres hegesztés gyorsan növekszik az autóipar és az elektronika területén. Merülő ív (SAW) kizárólag portál descartes-robotokon használják nagy lerakódású lapos hegesztéshez.
Közepes volumenű (5000-50 000 alkatrész/év) gyártás esetén a pozicionáló integrációval ellátott komplett robothegesztőcella jellemzően megtérül a befektetésekben. 18-36 hónap . A megtérülést a munkaerőköltség csökkentése (egy operátor 2–4 robotot felügyeli, szemben a 4–8 kézi hegesztővel), a csökkentett utómunkálati költségek (5–8%-ról 1,5% alá csökken a hibaarány) és a megnövekedett teljesítmény (műszakonként 40–80%-kal több alkatrész). A nagy volumenű autóipari alkalmazások gyakran alacsonyabb ROI-t érnek el 12 hónap .
Igen. Az összehangolt mozgáshoz a pozícionálót úgy kell konfigurálni, mint egy külső tengely -valin the robot controller, with accurate kinematic calibration of the positioner's rotation center relative to the robot base frame. Most modern robot controllers include built-in external axis coordination software, and setup typically requires 4-16 óra képzett integrátor által végzett kalibrálás és tesztelés. A konfigurálás után a robotprogram automatikusan szinkronizálja a pozicionáló és a pisztoly mozgását – nincs szükség külön pozicionáló programozásra.
Hegesztési pozicionálók és a különféle hegesztőrobotok típusai egymást kiegészítő technológiák, amelyek megfelelően illeszkedve és integrálva olyan gyártási képességeket biztosítanak, amelyeket egyikük sem képes egyedül elérni. A pozícionálók biztosítják, hogy minden csatlakozás mindig az optimális hegesztési helyzetben legyen; A robotok következetes, fáradhatatlan végrehajtást biztosítanak olyan sebességgel és minőségi szinten, amelyhez semmilyen manuális folyamat nem fér hozzá. Akár egy munkásműhelyt szerel fel kompakt kobot- és billenthető pozicionáló cellával, akár nagy volumenű autóipari ponthegesztősort tervez óriáskerék-pozícionálókkal és 20 csuklós robottal, a siker kulcsa a pozícionáló típusának, a robot architektúrájának és a hegesztési folyamatnak az adott alkatrészgeometriához, a gyártási mennyiséghez és a minőségi követelményekhez való megfelelő illeszkedésében rejlik.
A 3T Welding Positioner-Extended egy olyan eszköz, amely kibővíti a szabványos 3 tonnás hegesztési pozicionáló funkcionalitását, és fő előnye a meg...
See Details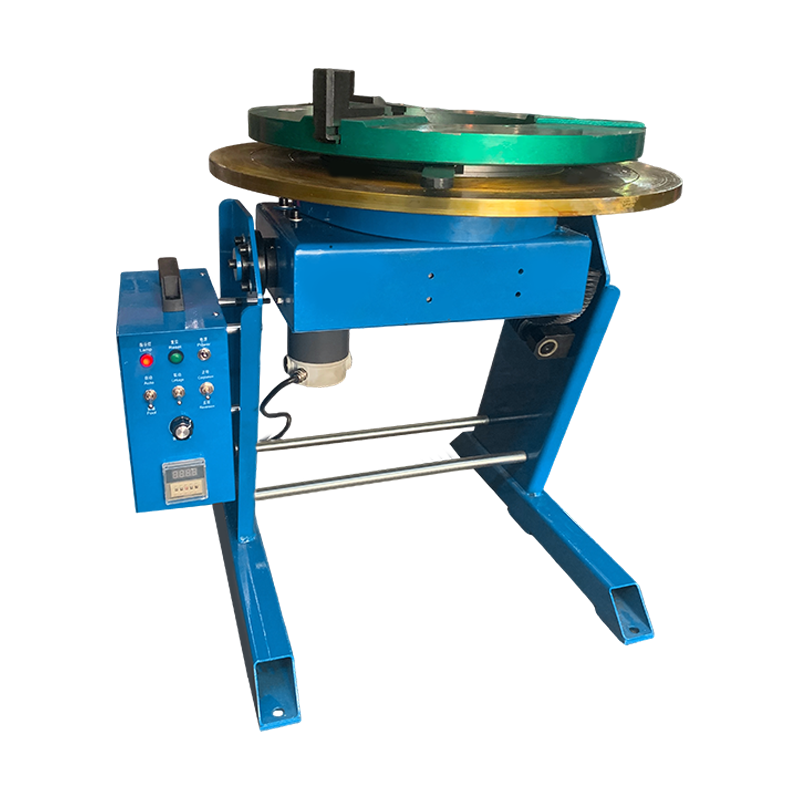
A 200 kg-os hagyományos hegesztő pozícionálót kifejezetten kis és közepes méretű nehéz munkadarabok hegesztésére tervezték. Egyesíti a 360°-os elfo...
See Details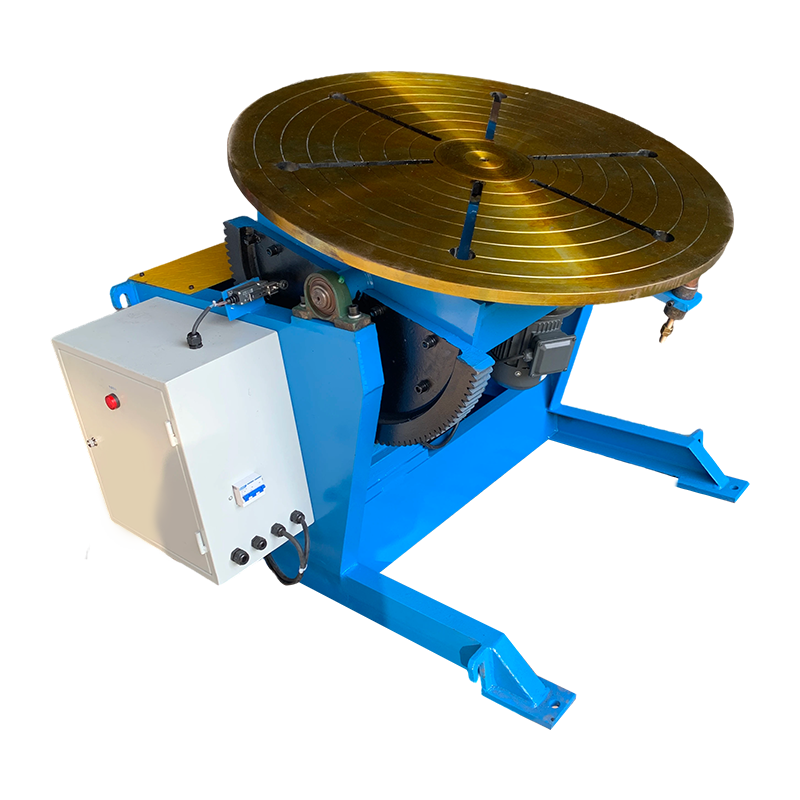
A 600 kg-os hagyományos hegesztési pozícionáló egy olyan eszköz, amely a munkadarabok hegesztés közbeni pozicionálására és elforgatására szolgál. L...
See Details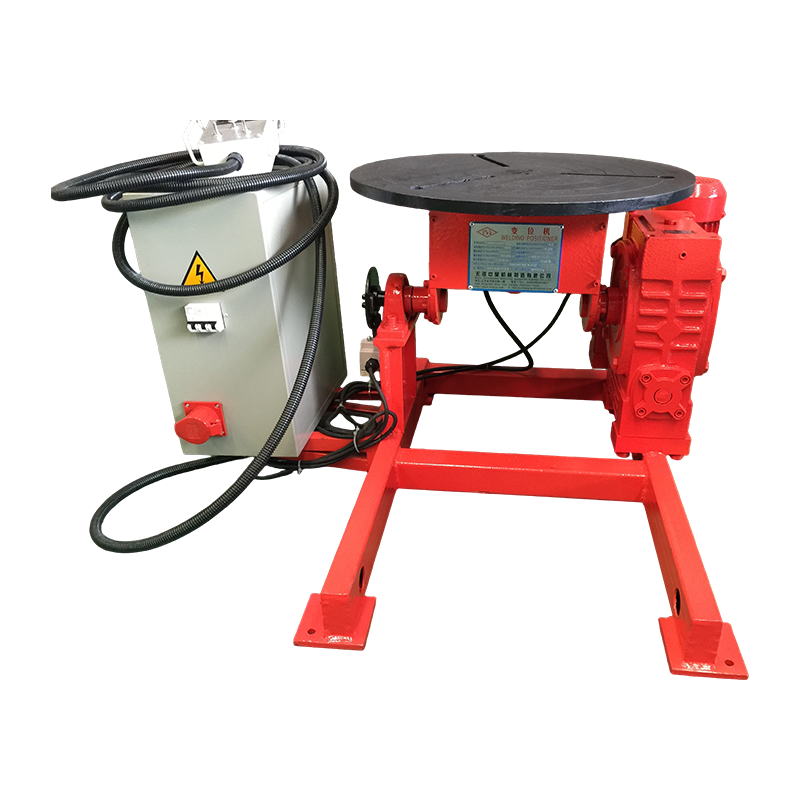
A 100 kg-os hagyományos hegesztő pozícionáló egy univerzális pozicionáló berendezés kis és közepes méretű munkadarabok hegesztésére. Alkalmazkodik ...
See Details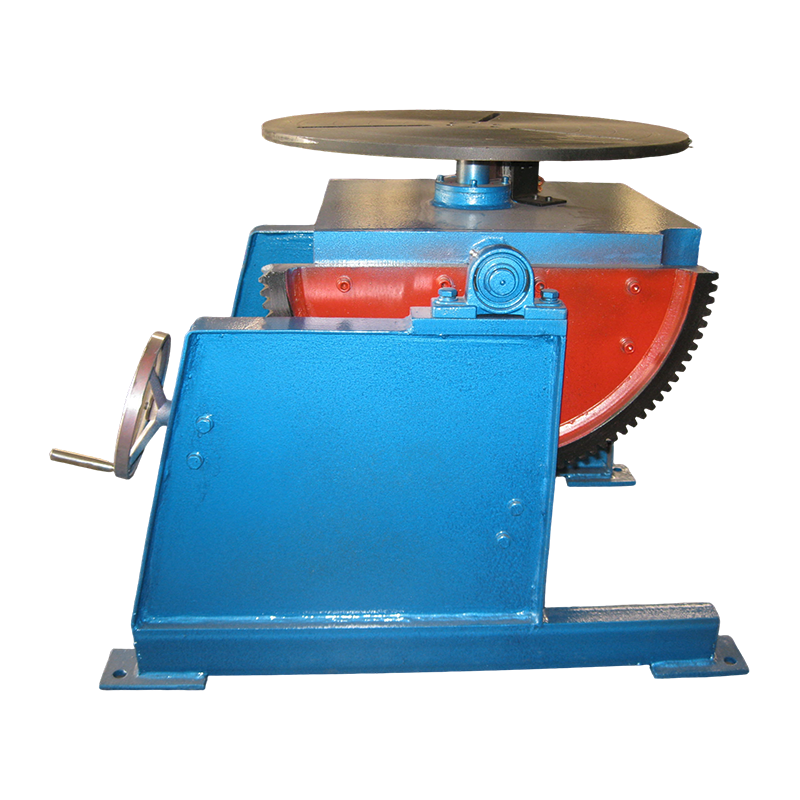
A 300 kg-os hagyományos hegesztési pozicionáló egy olyan eszköz, amely a munkadarabok pozícionálására és elforgatására szolgál hegesztési műveletek...
See Details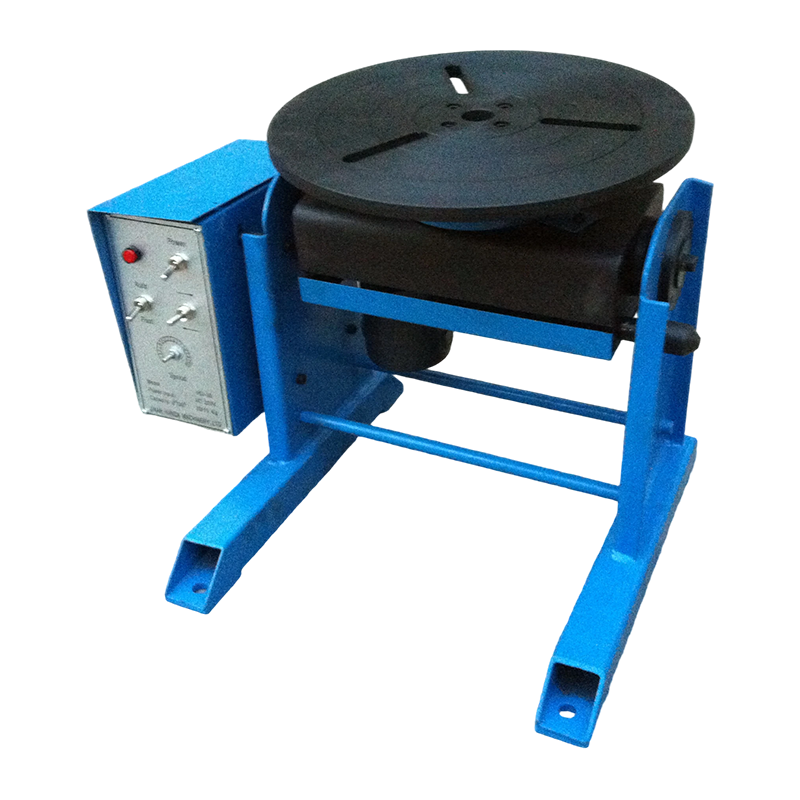
A 30 kg-os hagyományos hegesztési pozícionáló egy olyan eszköz, amely a munkadarabok pozícionálására és forgatására szolgál hegesztési műveletek so...
See DetailsSzerzői jog 2025 Wuxi WeldNice Heavy Industry Technology Co., Ltd. Minden jog fenntartva Custom Automatic Welding Equipment Manufacturers
sales@weldnicefactory.com